- إطار بارتفاع 1.5 m مع رفع بمقدار 16 cm تزيد آلية الرفع ارتفاع العمل بمقدار 16 cm فوق الإطار البالغ 1.5 m، ويبلغ الوزن الإجمالي 96 kg.
- كاميرات الرأس والمعصمين في النسختين تُركَّب كاميرا Intel RealSense D435 في الرأس وكاميرتا RealSense D405 عند المعصمين في النسختين Standard و Flagship على حد سواء.
- حمولة اليد هي الخيار الأساسي صُمّمت يدا TH-RH-1-L/R في النسخة Standard لحمولة 0.5 kg، واليدان عاليتا الدقة في النسخة Flagship لحمولة من 2 إلى 3 kg، بما يتوافق مع حمولة الذراع الواحدة البالغة 2 إلى 3 kg.
- حاسوبان مدمجان للاختيار بينهما تحمل النسخة Standard حاسوب Jetson Orin Nano 8 GB، وتحمل النسخة Flagship حزمة Jetson AGX Orin 64 GB Developer Kit على منصة ARM لمنظومات إدراك وتخطيط أكبر.
- 21 درجة حرية نشطة مع مشفّرات 18 بت تجمع المفاصل بين مخفّضات توافقية ومشفّرات 18 بت عبر CAN و EtherCAT، وتعمل اليدان عبر ناقل 485، ولكل يد ست درجات حرية نشطة.
- قاعدة متحركة على عجلات حتى 1.5 m/s تبلغ سرعة الملاحة القصوى 1.5 m/s على عجلات عالية الأداء، وهي مخصصة للأرضيات الداخلية المنتظمة لا للتضاريس الوعرة.
- واجهات قياسية للتكامل يوفّر الروبوت منفذ USB ومنفذ Ethernet ومنفذ شحن Type-C، مع واجهة API للذراعين نقطةَ انطلاق برمجية.


الوصف
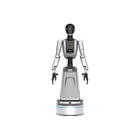
يُعدّ T170D المنصة المدمجة ذات العجلات في سلسلة T من Ti5: إطار بارتفاع 1.5 m مع آلية رفع بمقدار 16 cm، ووزن إجمالي 96 kg، وامتداد ذراعين 1.35 m، و 21 درجة حرية نشطة. وبينما يراهن T170C على مدى الوصول بامتداد ذراعين 2 m وجذع قابل للتعديل بمقدار 41 cm، يحافظ هذا الطراز على حيّز أصغر وقيمة وزن واحدة.
وهو أيضاً الأفضل تجهيزاً بين الاثنين عند التسليم، إذ تحمل نسختاه كلتاهما كاميرا رأس Intel RealSense D435 وكاميرتي معصم RealSense D405، في حين لا يزوّد T170C بالكاميرات إلا نسخته Flagship. وتجمع المفاصل بين مخفّضات توافقية ومشفّرات 18 بت عبر CAN و EtherCAT، وتتصل اليدان عبر ناقل 485، وتتحمّل كل ذراع من 2 إلى 3 kg بدقة تكرار 0.3 mm أو أفضل، وتتنقل القاعدة ذات العجلات بسرعة تصل إلى 1.5 m/s. وتتولى منافذ USB و Ethernet ومنفذ شحن Type-C التوصيلات الخارجية، فيما تمثّل واجهة API للذراعين نقطة الانطلاق للتطوير.
وتختلف النسختان في اليدين وقدرة الحوسبة. فالنسخة Standard تجمع بين يدين بارعتين TH-RH-1-L/R بحمولة 0.5 kg وحاسوب Jetson Orin Nano 8 GB، ولا تتضمن حسّاس قوة للمفاصل. أما النسخة Flagship فتنتقل إلى يدين عاليتي الدقة بحمولة من 2 إلى 3 kg، وتضيف حسّاسَي قوة سداسيي الأبعاد، وتعمل بحزمة Jetson AGX Orin 64 GB Developer Kit على منصة ARM. وهكذا يصبح الاختيار عملياً: إمساك خفيف مع نقل الحوسبة إلى محطة عمل، أو مناولة أثقل بالتحكم في القوة مع تشغيل الإدراك والتخطيط على متن الروبوت.
وتناسب المنصة أعمال المناولة المتنقلة بذراعين على الأرضيات الداخلية — تطوير الإمساك، والإدراك القائم على الرؤية، وأبحاث التحكم في القوة على النسخة Flagship، والنمذجة الأولية لمهام المناولة التجارية ضمن حدود 2 إلى 3 kg لكل ذراع. ويجري تأكيد سعة البطارية ومدة التشغيل ودرجة الحماية مع عرض السعر.
القدرات الرئيسية
- إطار بارتفاع 1.5 m مع رفع بمقدار 16 cm: تزيد آلية الرفع ارتفاع العمل بمقدار 16 cm فوق الإطار البالغ 1.5 m، ويبلغ الوزن الإجمالي 96 kg.
- كاميرات الرأس والمعصمين في النسختين: تُركَّب كاميرا Intel RealSense D435 في الرأس وكاميرتا RealSense D405 عند المعصمين في النسختين Standard و Flagship على حد سواء.
- حمولة اليد هي الخيار الأساسي: صُمّمت يدا TH-RH-1-L/R في النسخة Standard لحمولة 0.5 kg، واليدان عاليتا الدقة في النسخة Flagship لحمولة من 2 إلى 3 kg، بما يتوافق مع حمولة الذراع الواحدة البالغة 2 إلى 3 kg.
- حاسوبان مدمجان للاختيار بينهما: تحمل النسخة Standard حاسوب Jetson Orin Nano 8 GB، وتحمل النسخة Flagship حزمة Jetson AGX Orin 64 GB Developer Kit على منصة ARM لمنظومات إدراك وتخطيط أكبر.
- 21 درجة حرية نشطة مع مشفّرات 18 بت: تجمع المفاصل بين مخفّضات توافقية ومشفّرات 18 بت عبر CAN و EtherCAT، وتعمل اليدان عبر ناقل 485، ولكل يد ست درجات حرية نشطة.
- قاعدة متحركة على عجلات حتى 1.5 m/s: تبلغ سرعة الملاحة القصوى 1.5 m/s على عجلات عالية الأداء، وهي مخصصة للأرضيات الداخلية المنتظمة لا للتضاريس الوعرة.
- واجهات قياسية للتكامل: يوفّر الروبوت منفذ USB ومنفذ Ethernet ومنفذ شحن Type-C، مع واجهة API للذراعين نقطةَ انطلاق برمجية.
يُعرض هذا الطراز على أساس عرض سعر. تؤثر التهيئة والملحقات ونطاق التكامل وجدول التسليم جميعها في المبلغ النهائي، لذلك يُؤكَّد السعر لكل مشروع بدلاً من نشره.
الشراء عبر Robotix Market
يتم توريد هذه الوحدة جديدة عبر قنوات توزيع راسخة وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق النشر والتهيئة ومسؤوليات التشغيل الأولي فيُتفق عليها ضمن عرض السعر — ولا يشمل سعر المنتج التركيب في الموقع.
الميزات
المواصفات
| العلامة التجارية | Ti5 Robotics |
|---|---|
| الطراز | T170D |
| النسخ | الطراز Standard 170D؛ الطراز Flagship |
| التكوين | روبوت شبيه بالبشر بذراعين على عجلات مع آلية رفع |
| الارتفاع الإجمالي | 1.5 m زائد 16 cm ارتفاع رفع |
| الوزن الإجمالي | 96 kg |
| امتداد الذراعين | 1.35 m |
| إجمالي درجات الحرية النشطة | 21 |
| حمولة الذراع الواحدة | 2–3 kg |
| حمولة اليد | Standard: 0.5 kg؛ Flagship: 2–3 kg |
| طراز اليد البارعة | Standard: TH-RH-1-L/R؛ Flagship: يد بارعة عالية الدقة |
| درجات حرية اليد البارعة | 6 نشطة لكل يد |
| دقة التكرار للمؤثر الطرفي | ≤0.3 mm |
| القاعدة المتحركة | عجلات عالية الأداء |
| سرعة القاعدة المتحركة | 1.5 m/s سرعة ملاحة قصوى |
| واجهة مشغّلات المفاصل | CAN و EtherCAT |
| نوع مخفّضات المفاصل | مخفّض توافقي |
| دقة مشفّرات المفاصل | 18 بت |
| استشعار القوة في المفاصل | Flagship: حسّاس قوة سداسي الأبعاد × 2؛ Standard: لا يوجد |
| الإدراك البصري | الرأس Intel RealSense D435 × 1؛ المعصمان Intel RealSense D405 × 2 (النسختان كلتاهما) |
| التحكم والحوسبة | Standard: NVIDIA Jetson Orin Nano 8 GB؛ Flagship: NVIDIA Jetson AGX Orin 64 GB Developer Kit، منصة ARM |
| البرمجيات | واجهة API للذراعين |
| المنافذ | USB، منفذ Ethernet، منفذ شحن Type-C |
| الاتصال | المفاصل CAN و EtherCAT؛ اليدان 485 |
| المواد | الهيكل من سبائك الألومنيوم وما يماثلها؛ الغلاف الخارجي من ABS وما يماثله |
| سعة البطارية ومدة التشغيل | يُؤكَّد في عرض السعر |
| درجة الحماية | يُؤكَّد في عرض السعر |
| السعر | بعرض سعر فقط |
الصناعات
الأسئلة الشائعة
يمتلك T170D إطاراً ثابتاً بارتفاع 1.5 m مع رفع بمقدار 16 cm مقابل جذع T170C القابل للتعديل من 1.28 إلى 1.69 m، وامتداد ذراعين 1.35 m مقابل 2 m، و 21 درجة حرية مقابل 22، ومشفّرات مفاصل 18 بت مقابل 16/18 بت، وقاعدة متحركة بسرعة 1.5 m/s مقابل 2.0 m/s. كما يزوّد نسختيه كلتيهما بكاميرات في الرأس والمعصمين، بينما يقصر T170C الكاميرات والحوسبة المدمجة على نسخته Flagship.
اليدان واستشعار القوة والحوسبة. تضم النسخة Standard يدين TH-RH-1-L/R بحمولة 0.5 kg وحاسوب Jetson Orin Nano 8 GB، دون حسّاس قوة للمفاصل. وتضم النسخة Flagship يدين عاليتي الدقة بحمولة من 2 إلى 3 kg، وحسّاسَي قوة سداسيي الأبعاد، وحزمة Jetson AGX Orin 64 GB Developer Kit على منصة ARM. أما القاعدة المتحركة والذراعان والكاميرات والإطار فهي نفسها في النسختين.
تتحمّل كل ذراع من 2 إلى 3 kg بدقة تكرار للمؤثر الطرفي تبلغ 0.3 mm أو أفضل. وتتوقف حمولة اليد على النسخة: 0.5 kg في Standard ومن 2 إلى 3 kg في Flagship.
لا، فهو يستخدم عجلات عالية الأداء بسرعة ملاحة قصوى تبلغ 1.5 m/s، إضافة إلى آلية رفع بمقدار 16 cm ترفع ارتفاع العمل فوق الإطار البالغ 1.5 m.
تحمل النسختان كلتاهما كاميرا رأس واحدة Intel RealSense D435 وكاميرتي معصم RealSense D405. أما التوصيلات الخارجية فهي USB ومنفذ Ethernet ومنفذ شحن Type-C، مع اتصال المفاصل عبر CAN و EtherCAT واليدين عبر ناقل 485.
يُقدَّم هذا الروبوت بموجب عرض سعر، إذ تُؤكَّد النسخة والتهيئة والكمية والتسليم لكل مشروع على حدة، ويُحدَّد السعر في عرض السعر.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.