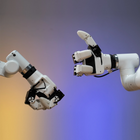
- Левая и правая кисть в комплекте Согласованная пара для установок с двумя манипуляторами вместо одной кисти.
- Три пальца, шесть суставов Большой палец и два противостоящих на каждой кисти, с приводом от шести цифровых сервоприводов.
- Управление моментом, скоростью и положением Каждый сервопривод поддерживает управление по току, положению и скорости, с десятью уровнями момента до номинальной нагрузки 500 г.
- Обратная связь о состоянии 100 Гц Состояние захвата считывается в реальном времени по RS-485 — для сбора данных о движениях руки.
- Python, ROS1 и ROS2 Библиотека драйверов в PyPI с поддержкой симуляции в RViz, а также открытые последовательный протокол и протокол управления двигателями.
- Четыре режима захвата Нажатие одним пальцем, щипковый захват двумя пальцами, зажим двумя пальцами и захват тремя пальцами.


Описание
Это согласованная пара — одна левая и одна правая кисть — myGripper H100, трёхпалой ловкой кисти Elephant Robotics для собственных роботов компании myCobot Pro 630 и серии Mercury. Пара нужна установкам с двумя манипуляторами, например конфигурации Mercury с двумя руками или двум манипуляторам Pro 630, работающим бок о бок.
У каждой кисти три пальца — большой и два противостоящих ему — и шесть подвижных суставов с приводом от шести цифровых сервоприводов. Каждый сервопривод поддерживает управление по току, положению и скорости, поэтому захват можно задавать выходным моментом, скоростью движения и абсолютным положением, а не просто открывать и закрывать кисть. Десять уровней момента регулируют усилие захвата вплоть до номинальной нагрузки 500 г, а раскрытие каждой кисти составляет 0–130 мм.
Кисть создана для исследований и обучения. Она в реальном времени передаёт состояние захвата по RS-485 с частотой 100 Гц, что позволяет собирать данные о движениях руки — положения суставов, траектории и состояния захвата — для имитационного обучения и обучения с подкреплением. Elephant Robotics предоставляет библиотеку драйверов на Python в PyPI с поддержкой ROS1, ROS2 и RViz, а последовательный протокол и протокол управления двигателями открыты для вашей собственной разработки.
Каждая кисть весит 780 г, питается от 24 В при 2 А через 8-контактный авиационный разъём M8 и крепится к манипулятору винтами. Модель myCobot 320 и другие манипуляторы Elephant не входят в список совместимых, поэтому проверьте свой манипулятор перед заказом.
Ключевые возможности
- Левая и правая кисть в комплекте: Согласованная пара для установок с двумя манипуляторами вместо одной кисти.
- Три пальца, шесть суставов: Большой палец и два противостоящих на каждой кисти, с приводом от шести цифровых сервоприводов.
- Управление моментом, скоростью и положением: Каждый сервопривод поддерживает управление по току, положению и скорости, с десятью уровнями момента до номинальной нагрузки 500 г.
- Обратная связь о состоянии 100 Гц: Состояние захвата считывается в реальном времени по RS-485 — для сбора данных о движениях руки.
- Python, ROS1 и ROS2: Библиотека драйверов в PyPI с поддержкой симуляции в RViz, а также открытые последовательный протокол и протокол управления двигателями.
- Четыре режима захвата: Нажатие одним пальцем, щипковый захват двумя пальцами, зажим двумя пальцами и захват тремя пальцами.
Покупка через Robotix Market
Оборудование приобретается новым по устоявшимся каналам дистрибуции и поставляется по всему миру с полной гарантией производителя. Техническая поддержка координируется с собственной сервисной сетью производителя. Объём внедрения, конфигурация и распределение ответственности за пусконаладку согласовываются в рамках коммерческого предложения — стоимость товара не включает монтаж на объекте.
Характеристики
Характеристики
| Бренд | Elephant Robotics |
|---|---|
| Модель | myGripper H100, пара: левая + правая кисть |
| Артикул | 4010700098 |
| Тип изделия | Трёхпалая ловкая кисть |
| Комплектация | Одна левая и одна правая кисть |
| Пальцы (на кисть) | 3 |
| Подвижные суставы (на кисть) | 6 |
| Двигатели (на кисть) | 6 цифровых сервоприводов с управлением по току, положению и скорости |
| Номинальная нагрузка (на кисть) | 500 g |
| Регулировка момента | 10 уровней |
| Ход (диаметр) | 0–130 mm |
| Скорость движения | 60° в секунду на сустав |
| Вес (одной кисти) | 780 g |
| Номинальный ресурс (циклы) | Уточняется при подготовке коммерческого предложения |
| Электрический интерфейс | Авиационный разъём M8, 8-контактный |
| Питание | 24 V, 2 A |
| Интерфейс связи | RS-485 |
| Частота обмена данными | Высокочастотный обмен данными 100 Hz (номинально выше 50 Hz) |
| Протокол | MODBUS, шестнадцатеричный формат данных, 8N1 |
| Скорость передачи по умолчанию | 115200 |
| Главный управляющий чип | ESP32, двухъядерный 240 MHz, 600 DMIPS, 520 KB SRAM, Wi-Fi, двухрежимный Bluetooth |
| Программирование | Библиотека драйверов на Python (PyPI), ROS1, ROS2, симуляция в RViz |
| Крепление | Крепление винтами |
| Условия эксплуатации | Нормальные температура и давление |
| Совместимые модели | myCobot Pro 630, серия Mercury |
| Комплект поставки | Левая и правая трёхпалые ловкие кисти; кабель с 8-контактными авиационными разъёмами на обоих концах; удлинительный кабель; модуль USB–485; 8-контактный авиационный разъём с удлинительным кабелем 2 m; кабель передачи данных USB |
| Количество комплектов кабелей на пару | Уточняется при подготовке коммерческого предложения |
Отрасли
Часто задаваемые вопросы
Две: одна левая и одна правая myGripper H100, поставляемые вместе парой под артикулом Elephant Robotics 4010700098.
К myCobot Pro 630 и серии Mercury. Другие манипуляторы Elephant, включая myCobot 320, в список совместимых не входят.
Номинальная нагрузка — 500 г, десять уровней момента для настройки усилия захвата, раскрытие 0–130 мм.
С помощью библиотеки драйверов Elephant Robotics на Python из PyPI, которая считывает углы суставов, положения энкодеров и данные о скорости. Поддерживаются ROS1, ROS2 и симуляция в RViz, а протокол MODBUS по RS-485 открыт для вашего собственного кода.
Комплект Elephant Robotics myGripper H100, левая + правая кисть, продаётся на вашем рынке по цене SAR 5,998.
Нажатие одним пальцем, щипковый захват двумя пальцами, зажим двумя пальцами и захват тремя пальцами, а также жесты — например, «палец вверх» или взмах рукой — во взаимодействии с роботом.
Elephant Robotics myGripper H100, левая + правая кисть
- Обычная цена
- SAR 5,998.00
- Цена со скидкой
- SAR
Недавно просмотренные
Вы ещё не просматривали ни одного товара.