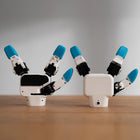
- Linkerhandversie, per stuk Onderdeelnummer 4010700101 rust een arm aan de linkerkant uit of vormt een paar met de rechterhandversie.
- Zes servogestuurde gewrichten Drie vingers bewegen via zes gewrichten, elk met een eigen digitale servomotor.
- Tien koppelniveaus De grijpkracht wordt in tien stappen ingesteld tot de nominale belasting van 500 g, over een slag van 0–130 mm.
- Gemaakt voor laboratoriumvoorwerpen Gereedschap, voedsel, fruit en laboratoriumvoorwerpen behoren tot de voorwerpen waarvoor de hand is ontworpen.
- Open protocollen en ROS De protocollen voor de seriële poort en de motorbesturing zijn open, met ondersteuning voor Python, ROS1, ROS2 en RViz.
- Grijptoestand op 100 Hz Hoogfrequente communicatie via RS-485 meldt de grijptoestand in realtime.


Beschrijving
De myGripper H100 linkerhand (onderdeelnummer 4010700101) is de uitvoering voor de linkerhand van de behendige drievingerige hand van Elephant Robotics en wordt per stuk geleverd. Hij is gemaakt voor de myCobot Pro 630 en de Mercury-serie, en het is de hand die u kiest wanneer de arm die u uitrust als linkerhand werkt, zoals de linkerarm van een opstelling met twee armen.
Los gekocht rust hij één arm uit. Samen met de rechterhandversie (onderdeelnummer 4010700100), of als het bijpassende paar links + rechts dat een eigen aanbieding heeft, rust hij beide kanten uit. Afgezien van de zijde hebben de linker- en rechterhand dezelfde specificaties.
De hand is gebouwd voor onderzoek, onderwijs en laboratoriumdemonstraties. Drie vingers bewegen via zes gewrichten, elk met een eigen digitale servo met stroom-, positie- en snelheidsregeling. Een programma kan daardoor een uitgangskoppel kiezen uit tien niveaus, tot de nominale belasting van 500 g, en een absolute vingerpositie. Dat is geschikt voor het hanteren van gereedschap, voedsel, fruit en laboratoriumvoorwerpen, maar ook voor handachtige gebaren. De openingsslag bedraagt 0–130 mm en de gewrichten bewegen met 60° per seconde.
Elektrisch werkt hij op 24 V bij 2 A via een ronde M8-connector en communiceert hij via RS-485 met MODBUS (Hex, 8N1), waarbij de grijptoestand wordt gemeld via hoogfrequente communicatie op 100 Hz. Een dual-core ESP32-chip bestuurt de hand. Python, ROS1, ROS2 en RViz-simulatie worden ondersteund, en de seriële en motorbesturingsprotocollen zijn open. Hij weegt 780 g en is ontworpen voor 1.000.000 cycli of meer.
Belangrijkste mogelijkheden
- Linkerhandversie, per stuk: Onderdeelnummer 4010700101 rust een arm aan de linkerkant uit of vormt een paar met de rechterhandversie.
- Zes servogestuurde gewrichten: Drie vingers bewegen via zes gewrichten, elk met een eigen digitale servomotor.
- Tien koppelniveaus: De grijpkracht wordt in tien stappen ingesteld tot de nominale belasting van 500 g, over een slag van 0–130 mm.
- Gemaakt voor laboratoriumvoorwerpen: Gereedschap, voedsel, fruit en laboratoriumvoorwerpen behoren tot de voorwerpen waarvoor de hand is ontworpen.
- Open protocollen en ROS: De protocollen voor de seriële poort en de motorbesturing zijn open, met ondersteuning voor Python, ROS1, ROS2 en RViz.
- Grijptoestand op 100 Hz: Hoogfrequente communicatie via RS-485 meldt de grijptoestand in realtime.
Kopen via Robotix Market
Dit toestel wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de volledige fabrieksgarantie. Technische ondersteuning wordt afgestemd met het eigen servicenetwerk van de fabrikant. Inzetomvang, configuratie en verantwoordelijkheden bij de inbedrijfstelling worden in de offerte vastgelegd — de productprijs omvat geen installatie op locatie.
Kenmerken
Specificaties
| Merk | Elephant Robotics |
|---|---|
| Model | myGripper H100, linkerhand |
| Onderdeelnummer | 4010700101 |
| Producttype | Behendige drievingerige robothand, per stuk |
| Uitvoering | Linkerhand |
| Vingers | 3 |
| Beweegbare gewrichten | 6 |
| Motoren | 6 digitale servomotoren met stroom-, positie- en snelheidsregeling |
| Laadvermogen | 500 g |
| Koppelinstelling | 10 niveaus |
| Slag (diameter) | 0–130 mm |
| Bewegingssnelheid | 60° per seconde per gewricht |
| Gewicht | 780 g |
| Levensduur | 1.000.000 cycli of meer |
| Elektrische interface | Ronde M8-connector |
| Voeding | 24 V, 2 A |
| Communicatie-interface | RS-485 |
| Communicatiefrequentie | Nominaal boven 50 Hz; hoogfrequente communicatie op 100 Hz voor bewaking van de grijptoestand |
| Protocol | MODBUS; hexadecimaal dataformaat, 8N1 |
| Hoofdbesturingschip | ESP32, 240 MHz dual-core, 600 DMIPS, 520 KB SRAM, wifi, dual-mode Bluetooth |
| Programmering | Python; ROS1, ROS2 en RViz-simulatie; open protocollen voor seriële poort en motorbesturing |
| Compatibele modellen | myCobot Pro 630, Mercury-serie |
| Inhoud van de doos | Behendige drievingerige hand (links); kabel met ronde 8-pins connectoren aan beide uiteinden; verlengkabel; USB-naar-485-module; ronde 8-pins connector met verlengkabel van 2 m; USB-datakabel |
Sectoren
Veelgestelde vragen
De linkerhand, onderdeelnummer 4010700101. De rechterhand (4010700100) heeft een eigen aanbieding, en het bijpassende paar links + rechts wordt als apart product verkocht.
Nee. Laadvermogen, gewicht, slag, gewrichten, voeding en communicatie zijn bij beide gelijk; alleen de zijde verschilt.
Met de myCobot Pro 630 en de Mercury-serie, volgens Elephant Robotics. Stem uw armmodel vóór de bestelling met ons af.
Tot 500 g, met tien koppelniveaus om de grijpkracht in te stellen over een slag van 0–130 mm. Hij is ontworpen voor gereedschap, voedsel, fruit en laboratoriumvoorwerpen.
De linkerhand, een kabel met ronde 8-pins connectoren aan beide uiteinden, een verlengkabel, een USB-naar-485-module, een ronde 8-pins connector met een verlengkabel van 2 m en een USB-datakabel.
De Elephant Robotics myGripper H100 linkerhand kost in uw markt SAR 3,480.
Elephant Robotics myGripper H100 linkerhand
- Regular price
- SAR 3,480.00
- Sale price
- SAR
Recent bekeken
Je hebt nog geen producten bekeken.