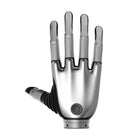
- 11 degrés de liberté avec six moteurs Le pouce bénéficie d'une flexion et d'une abduction motorisées, chaque doigt d'une articulation de flexion motorisée couplée à une articulation passive, et chaque position se répète à 0,1° près.
- 20 kg avec une main de 383 g Une prise à cinq doigts d'au moins 50 N et une pince de 15 N permettent à cette main droite de 383 g de porter au moins 20 kg.
- Un connecteur, deux protocoles Le commutateur DIP sous le capot du poignet sélectionne Modbus-RTU en RS-485 ou CAN FD, et chacun atteint 500 Hz.
- Faible consommation La Basic accepte 12–28 V et consomme, sous 24 V, 65 mA au repos et 4,6 A en pointe, les valeurs les plus basses de la gamme Revo 2.
- Protections intégrées Des protections contre les surintensités, le blocage, la surchauffe et les collisions préservent les moteurs, et un voyant au dos de la main indique la mise sous tension, la basse tension, la mise à jour OTA et les défauts.
- SDK ouvert et modèles de simulation Des SDK Python et C/C++ pour Linux, Windows et ROS sont fournis avec des modèles URDF et MuJoCo de la main.


Description
La BrainCo Revo 2 Basic droite (XRR) est la main robotique dextre bionique pour le côté droit qui ouvre la gamme Revo 2 de BrainCo. Elle pèse 383 g, ce que BrainCo compare à une bouteille d'eau, mesure 160 mm de la base de la paume au bout du majeur et anime cinq doigts sur 11 degrés de liberté avec six moteurs sans fer.
Choisissez la Basic lorsque le contrôleur parle déjà RS-485 ou CAN et que la tâche consiste à saisir plutôt qu'à percevoir : prise et dépose, téléopération, robots de démonstration et cours de manipulation. Un commutateur DIP sous le capot du poignet sélectionne Modbus-RTU en RS-485 ou CAN FD, chacun jusqu'à 500 Hz ; l'alimentation est de 12–28 V et, sous 24 V, la main consomme 65 mA au repos et 350 mA en moyenne lorsqu'elle fléchit sans charge. Les commandes en position, en vitesse et en courant, en cascade et compliante sont toutes intégrées, et un mode turbo reprend toutes les 500 ms, après un blocage, la prise d'un objet mou ou instable.
Les doigts se ferment avec au moins 50 N, pincent avec 15 N et tiennent au moins 20 kg, s'ouvrent de 100 mm entre le pouce et l'index et effectuent une flexion ou une extension en 0,65 s au plus. Monter en gamme conserve ce matériel : la main droite Revo 2 Pro (XER) ajoute EtherCAT jusqu'à 1 kHz et une entrée de 12–64 V, et la main droite Revo 2 Touch (XTR) dispose en plus de capteurs dans les cinq bouts de doigts.
À la livraison, la XRR répond à l'ID d'appareil 127, tandis que la main gauche Revo 2 Basic (XRL) répond à 126 : les deux mains d'un humanoïde fonctionnent ainsi sur un même bus. Chacune est livrée avec un câble RS-485/CAN FD, et les SDK Python et C/C++ de BrainCo, les modèles URDF et MuJoCo et les mises à jour du firmware à distance la prennent en charge sous Linux, Windows et ROS. Comparez-la avec le reste de nos mains robotiques dextres.
Capacités clés
- 11 degrés de liberté avec six moteurs : Le pouce bénéficie d'une flexion et d'une abduction motorisées, chaque doigt d'une articulation de flexion motorisée couplée à une articulation passive, et chaque position se répète à 0,1° près.
- 20 kg avec une main de 383 g : Une prise à cinq doigts d'au moins 50 N et une pince de 15 N permettent à cette main droite de 383 g de porter au moins 20 kg.
- Un connecteur, deux protocoles : Le commutateur DIP sous le capot du poignet sélectionne Modbus-RTU en RS-485 ou CAN FD, et chacun atteint 500 Hz.
- Faible consommation : La Basic accepte 12–28 V et consomme, sous 24 V, 65 mA au repos et 4,6 A en pointe, les valeurs les plus basses de la gamme Revo 2.
- Protections intégrées : Des protections contre les surintensités, le blocage, la surchauffe et les collisions préservent les moteurs, et un voyant au dos de la main indique la mise sous tension, la basse tension, la mise à jour OTA et les défauts.
- SDK ouvert et modèles de simulation : Des SDK Python et C/C++ pour Linux, Windows et ROS sont fournis avec des modèles URDF et MuJoCo de la main.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | BrainCo |
|---|---|
| Modèle | Revo 2 Basic |
| Code de version | XRR (main droite) ; la main gauche est la XRL |
| Côté de la main | Droite |
| Doigts | 5 |
| Degrés de liberté | 11 (6 actifs, 5 passifs) |
| Moteurs | 6 moteurs sans fer, codeurs magnétiques, un contrôleur intégré |
| Articulations actives | Flexion du pouce, abduction/adduction du pouce et flexion de l'index, du majeur, de l'annulaire et de l'auriculaire |
| Amplitude de mouvement | Flexion du pouce 0–59°, abduction/adduction du pouce 0–90°, chaque doigt 0–81° |
| Poids | 383 g (sans poignet) |
| Longueur de la main (de la base de la paume au bout du majeur) | 160 mm |
| Largeur maximale de la paume | 78,5 mm |
| Longueur du pouce | 92 mm |
| Poignet | 38 mm de diamètre, 13,5 mm de hauteur |
| Ouverture maximale (du pouce à l'index) | 100 mm |
| Force de préhension à cinq doigts | ≥ 50 N |
| Force de pince | ≥ 15 N |
| Charge utile maximale | ≥ 20 kg |
| Répétabilité de commande | 0,1° |
| Temps de flexion/extension | ≤ 0,65 s |
| Bruit de fonctionnement | ≤ 50 dB à 50 cm |
| Détection tactile | Aucun (présents sur la Revo 2 Touch) |
| Interfaces de communication | RS-485 (Modbus-RTU) ou CAN FD, au choix par un commutateur DIP sous le capot du poignet |
| Fréquence de communication | Jusqu'à 500 Hz |
| Connecteur d'interface | BM05B-PASS-TFT, sous le poignet |
| Tension d'alimentation | 12–28 V |
| Courant sous 24 V | 65 mA à l'arrêt, 350 mA en moyenne à vide, 4,6 A maximum |
| Modes de commande | Commande en position, en vitesse et en courant ; commande en cascade et commande compliante |
| Fixation au poignet | 4 vis M3 (bride de poignet Basic) |
| ID d'appareil par défaut | 127 (la main gauche utilise 126), réglable de 1 à 254 |
| Protection | Protection contre les surintensités, le blocage, la surchauffe et les collisions |
| SDK | Python et C/C++ pour Linux, Windows et ROS |
| Modèles de simulation | URDF (ROS 1 et ROS 2) et MuJoCo |
| Mises à jour du firmware | À distance (OTA) |
| Matériaux | Alliage d'aluminium de qualité aérospatiale et plastique de qualité alimentaire |
| Environnement de fonctionnement | −10 à 40 °C, jusqu'à 90 % d'humidité relative |
| Couleurs standard | Gris sidéral, argent |
| Contenu de la livraison | Main et un câble de communication RS-485/CAN FD |
| Montage sur le robot | À confirmer lors du devis |
Secteurs
Questions fréquentes
La main bionique droite BrainCo Revo 2 Basic (XRR) est proposée à SAR 13,150 sur votre marché.
Les trois partagent la même main de 383 g à 11 degrés de liberté, avec une prise d'au moins 50 N et une charge utile de 20 kg. La Basic fonctionne en RS-485 ou CAN FD sous 12–28 V, la Pro ajoute EtherCAT et une entrée de 12–64 V, et la Touch ajoute à la Pro des capteurs tactiles au bout des doigts.
Six moteurs entraînent six articulations : flexion du pouce (0–59°), abduction/adduction du pouce (0–90°) et flexion de chaque doigt (0–81°). Cinq articulations passives suivent, soit 11 degrés de liberté au total.
Au moins 50 N sur les cinq doigts, 15 N en pince et une charge utile de 20 kg, pour une main qui pèse 383 g.
RS-485 avec Modbus-RTU ou CAN FD, au choix par un commutateur DIP, jusqu'à 500 Hz sous 12–28 V. Les SDK Python et C/C++ de BrainCo fonctionnent sous Linux, Windows et ROS ; le montage sur votre robot est confirmé avec le devis.
La XRR est la main droite. La main gauche Revo 2 Basic assortie est la XRL ; avec les ID par défaut 127 et 126, les deux sont adressées séparément sur un même bus.
Main bionique droite BrainCo Revo 2 Basic (XRR)
- Prix régulier
- SAR 13,150.00
- prix de vente
- SAR
Consultés récemment
Vous n'avez encore consulté aucun produit.