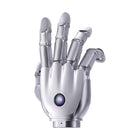
- 21 grados de libertad activos Cada articulación tiene su propio motor: cinco en el pulgar y cuatro en cada dedo, incluida la separación lateral en cada nudillo.
- Articulaciones de accionamiento directo y reversibles Sin reductora entre el motor y la articulación, los dedos ceden ante fuerzas externas, y BrainCo los diseña para una respuesta en milisegundos y un contacto flexible y seguro.
- Agarre de 100 N, 20 kg de carga La mano agarra con al menos 100 N, hace pinza con al menos 25 N y sostiene 20 kg con toda la mano o 5 kg con cuatro dedos.
- 33 patrones de agarre BrainCo indica la puntuación máxima en la prueba de oposición de Kapandji y los 33 agarres de la taxonomía GRASP de Feix, con objetos de 10 a 150 mm de diámetro.
- 0,33 s de abierta a cerrada Las articulaciones pasan de abiertas a cerradas en 0,33 s y repiten su posición con 0,1° de precisión en control de posición, fuerza-posición MIT, corriente, admitancia o impedancia a 500 Hz.
- EtherCAT, CAN FD y RS-485 a 16–85 V Tres buses industriales y una amplia entrada de alimentación permiten que la mano funcione desde la línea de alimentación principal de un humanoide.
- Pila de software abierta Los SDK para Python y C/C++, un controlador para ROS 2 Humble y los modelos URDF, MuJoCo e Isaac Sim se acompañan de demostraciones de aprendizaje por refuerzo y teleoperación.


Descripción
La BrainCo Revo 3-21 Basic es la mano robótica diestra de BrainCo con 21 grados de libertad en su versión básica, Revo 3 U21, sin sensores táctiles, fabricada como mano izquierda o derecha. Cada una de sus 21 articulaciones tiene su propio motor de accionamiento directo y reversible: cinco en el pulgar y cuatro en cada dedo, de modo que cada dedo se flexiona en tres articulaciones y se separa lateralmente en el nudillo.
Ese número de articulaciones es lo que distingue la Revo 3 de la Revo 2 de 11 grados de libertad. BrainCo indica la puntuación máxima en la prueba de oposición de Kapandji y los 33 agarres de la taxonomía GRASP de Feix, con objetos de 10 mm a 150 mm de diámetro, lo que abre la puerta a la manipulación dentro de la mano: girar, reagarrar y usar herramientas en lugar de limitarse a cerrarse sobre ellas. La mano agarra con al menos 100 N, hace pinza con al menos 25 N, carga 20 kg (5 kg con cuatro dedos), lleva una articulación de abierta a cerrada en 0,33 s y repite sus posiciones con una precisión de 0,1°.
Está pensada para equipos de investigación en IA incorporada y humanoides, universidades y fabricantes de robots que entrenan políticas de manipulación. El control funciona a 500 Hz por EtherCAT, CAN FD o RS-485 en modo de posición, fuerza-posición MIT, corriente, admitancia o impedancia, con una alimentación de 16–85 V, y la placa base incorpora una IMU y un sensor de temperatura. BrainCo proporciona SDK para Python y C/C++, un controlador para ROS 2 Humble, modelos URDF, MuJoCo e Isaac Sim, y demostraciones de aprendizaje por refuerzo, VLA y teleoperación. Las articulaciones principales están clasificadas para 1 000 000 de ciclos de flexión.
Todas las versiones Revo 3 comparten estas especificaciones y solo se diferencian en la detección. La Revo 3-21 Touch (U21T) añade una matriz de presión de 451 puntos, y la Revo 3-21 V-Touch (U21VT) combina una matriz de 336 puntos en la palma con puntas de dedo visuotáctiles. Para un Unitree H2, consulte la mano Revo 3 U21 para el H2 EDU. Elija la Basic cuando la retroalimentación de posición y corriente de los motores sea suficiente, o compare la gama Revo 2 y otros fabricantes entre nuestras manos robóticas diestras.
Capacidades clave
- 21 grados de libertad activos: Cada articulación tiene su propio motor: cinco en el pulgar y cuatro en cada dedo, incluida la separación lateral en cada nudillo.
- Articulaciones de accionamiento directo y reversibles: Sin reductora entre el motor y la articulación, los dedos ceden ante fuerzas externas, y BrainCo los diseña para una respuesta en milisegundos y un contacto flexible y seguro.
- Agarre de 100 N, 20 kg de carga: La mano agarra con al menos 100 N, hace pinza con al menos 25 N y sostiene 20 kg con toda la mano o 5 kg con cuatro dedos.
- 33 patrones de agarre: BrainCo indica la puntuación máxima en la prueba de oposición de Kapandji y los 33 agarres de la taxonomía GRASP de Feix, con objetos de 10 a 150 mm de diámetro.
- 0,33 s de abierta a cerrada: Las articulaciones pasan de abiertas a cerradas en 0,33 s y repiten su posición con 0,1° de precisión en control de posición, fuerza-posición MIT, corriente, admitancia o impedancia a 500 Hz.
- EtherCAT, CAN FD y RS-485 a 16–85 V: Tres buses industriales y una amplia entrada de alimentación permiten que la mano funcione desde la línea de alimentación principal de un humanoide.
- Pila de software abierta: Los SDK para Python y C/C++, un controlador para ROS 2 Humble y los modelos URDF, MuJoCo e Isaac Sim se acompañan de demostraciones de aprendizaje por refuerzo y teleoperación.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Vídeos oficiales del producto
Características
Especificaciones
| Marca | BrainCo |
|---|---|
| Modelo | Revo 3-21 Basic |
| Código de modelo de BrainCo | Revo 3 U21 (Base) |
| Dedos | 5 |
| Grados de libertad | 21, todos activos, cada uno accionado por su propio motor |
| Distribución de los GDL | Pulgar 5; índice, corazón, anular y meñique 4 cada uno |
| Accionamiento de las articulaciones | Totalmente de accionamiento directo, reversible |
| Rangos articulares del pulgar | Abducción/aducción CMC 0–110°, rotación CMC (oposición) 0–105°, flexión CMC 0–75°, flexión MCP de −10° a 90°, flexión IP de −20° a 90° |
| Rangos articulares de los dedos | Flexión MCP de −5° a 90°, PIP de −10° a 90°, DIP de −20° a 90°; abducción/aducción: índice de −10° a 30°, corazón de −20° a 25°, anular de −25° a 20°, meñique de −30° a 10° |
| Dimensiones totales | 216 × 108 × 50 mm |
| Peso | A confirmar en el presupuesto |
| Fuerza de agarre activa máxima | ≥ 100 N |
| Fuerza máxima de pinza en la punta del dedo | ≥ 25 N |
| Carga de toda la mano | 20 kg |
| Carga con cuatro dedos | 5 kg |
| Repetibilidad de posición | 0,1° |
| Tiempo de apertura a cierre de una articulación | 0,33 s |
| Diámetro de agarre | 10–150 mm |
| Cobertura de agarres | Puntuación máxima en la prueba de oposición de Kapandji; 33 patrones de agarre (taxonomía GRASP de Feix) |
| Detección táctil | Ninguna (incluida en las Revo 3-21 Touch y V-Touch) |
| Sensores integrados | IMU y sensor de temperatura en la placa base |
| Interfaces de comunicación | EtherCAT, CAN FD, RS-485 (Modbus RTU, 5 Mbps por defecto) |
| Frecuencia de control de las articulaciones | 500 Hz |
| Modos de control | Control de posición, fuerza-posición MIT, corriente, admitancia e impedancia |
| Tensión de alimentación | 16–85 V (se recomienda una fuente estable de 24 V CC de más de 100 W) |
| Corriente máxima | 10 A a 24 V |
| Conector de alimentación | XT30 |
| Lado de la mano | Izquierda o derecha; indique el lado al hacer el pedido |
| ID de dispositivo predeterminado (RS-485) | 126 la mano izquierda, 127 la mano derecha |
| SDK | Python y C/C++ para Linux y Windows; controlador para ROS 2 Humble con ros2_control |
| Modelos de simulación | URDF (ROS 1/2), MJCF (MuJoCo) y USD (Isaac Sim) |
| Actualizaciones de firmware | Inalámbricas (OTA) |
| Resistencia | Articulaciones principales clasificadas para 1 000 000 de ciclos de flexión; probada frente a caídas, vibraciones, carga, temperatura y niebla salina |
| Montaje en el robot | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
La mano diestra BrainCo Revo 3-21 Basic (U21) tiene un precio de SAR 65,500 en su mercado.
Veintiuno, todos activos, cada uno con su propio motor de accionamiento directo: cinco en el pulgar y cuatro en cada uno de los demás dedos, que cubren la flexión en tres articulaciones y la separación lateral.
No. La Basic (U21) percibe a través de la posición y la corriente de sus motores, además de una IMU y un sensor de temperatura. La Revo 3-21 Touch añade una matriz de presión de 451 puntos, y la V-Touch añade puntas de dedo visuotáctiles.
Agarra con al menos 100 N, hace pinza con al menos 25 N y carga 20 kg con toda la mano o 5 kg con cuatro dedos, y cierra una articulación en 0,33 s.
Por EtherCAT, CAN FD o RS-485 con una frecuencia de control de 500 Hz, con una alimentación de 16–85 V. BrainCo suministra SDK para Python y C/C++ y un controlador para ROS 2 Humble; el montaje en su brazo o humanoide se confirma con el presupuesto.
BrainCo fabrica la Revo 3 en ambas versiones. Indíquenos el lado que necesita al hacer el pedido, o pida una de cada para formar un par; los ID de RS-485 predeterminados son 126 para la mano izquierda y 127 para la derecha.
Vistos recientemente
Aún no has visto ningún producto.