- 10 N·m nominali, 35 N·m di picco La coppia di picco è un valore di breve durata, quindi il servizio continuo va dimensionato sui valori nominali e su un ciclo definito.
- Riduzione 19,5:1, 60 giri/min nominali La velocità di picco è di 200 giri/min e la velocità a vuoto di 200 giri/min (±10 %), entrambe distinte dal valore nominale.
- 65 mm di diametro, 533,1 g La lunghezza assiale è di 61,2 mm (±0,5) con un foro passante di 4,5 mm: è il membro compatto della famiglia.
- Doppio encoder da 17 e 19 bit Retroazione sia lato motore sia lato riduttore, su CAN FD o EtherCAT.
- 48 V, 2 A nominali e 16 A di picco Una resistenza di 0,81 Ω, un'induttanza di 0,93 mH, una costante di FCEM di 8,3 V/krpm e dieci coppie polari completano i dati elettrici.
- Gioco di 15 arcmin al massimo La potenza nominale è di 62,8 W (±5 %) e l'inerzia del rotore del motore di 8,3 kg·mm² come dati per la modellazione.
- Disegni dell'hardware e codice dei driver La famiglia offre fissaggio a morsetto, passaggio cavi interno, disegni dell'hardware e codice dei driver, con dimensioni specifiche per ogni modello.

Descrizione
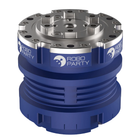
Il ROMOMO 6562 è il modulo piccolo e completamente specificato della famiglia di moduli giunto di RoboParty: 10 N·m (±5 %) di coppia nominale, 35 N·m di picco, 60 giri/min di velocità nominale contro 200 giri/min di picco, con una riduzione di 19,5:1. La massa misurata del prototipo è di 533,1 g e l'ingombro è di 65 mm di diametro esterno e 61,2 mm (±0,5) lungo l'asse, con un foro passante di 4,5 mm.
Valori nominali e valori di picco sono cose diverse, e RoboParty lo dice esplicitamente: i valori di picco descrivono condizioni di breve durata, non un'erogazione continua. Un meccanismo che richiede una coppia sostenuta va dimensionato sui valori nominali insieme a un ciclo di lavoro definito. Altri dati di movimento: velocità a vuoto di 200 giri/min (±10 %), potenza nominale di 62,8 W (±5 %) e gioco di 15 arcmin al massimo.
Dal punto di vista elettrico funziona a 48 V con 2 A (±5 %) nominali e 16 A (±10 %) di picco, una resistenza tra le fasi di 0,81 Ω a 20 °C, un'induttanza tra le fasi di 0,93 mH, una costante di FCEM di 8,3 V/krpm e dieci coppie polari. La retroazione è affidata a un doppio encoder da 17 bit lato motore e 19 bit lato riduttore, su CAN FD o EtherCAT, e l'inerzia del rotore del motore è di 8,3 kg·mm². Un'avvertenza: la costante di coppia è di 2,37 N·m/A, mentre quella del 10062, più grande, è di 0,163 N·m/A, quindi faccia confermare nel preventivo il punto di riferimento di ciascun valore prima di inserire l'uno o l'altro in un modello del motore.
I moduli ROMOMO sono attuatori sviluppati da RoboParty, la stessa famiglia impiegata nei suoi umanoidi ROBOTO 01. La famiglia è progettata per il fissaggio a morsetto e il passaggio dei cavi attraverso l'uscita cava, con accesso ai disegni dell'hardware e al codice sorgente dei driver. Le dimensioni del foro passante e i dettagli di montaggio variano da modello a modello e vengono confermati sul disegno di questo modulo. L'isolamento è in classe F (155 °C), una classe di isolamento e non una temperatura ambiente di esercizio; il grado di protezione ed eventuali funzioni di sicurezza certificate vengono confermati nel preventivo.
Capacità principali
- 10 N·m nominali, 35 N·m di picco: La coppia di picco è un valore di breve durata, quindi il servizio continuo va dimensionato sui valori nominali e su un ciclo definito.
- Riduzione 19,5:1, 60 giri/min nominali: La velocità di picco è di 200 giri/min e la velocità a vuoto di 200 giri/min (±10 %), entrambe distinte dal valore nominale.
- 65 mm di diametro, 533,1 g: La lunghezza assiale è di 61,2 mm (±0,5) con un foro passante di 4,5 mm: è il membro compatto della famiglia.
- Doppio encoder da 17 e 19 bit: Retroazione sia lato motore sia lato riduttore, su CAN FD o EtherCAT.
- 48 V, 2 A nominali e 16 A di picco: Una resistenza di 0,81 Ω, un'induttanza di 0,93 mH, una costante di FCEM di 8,3 V/krpm e dieci coppie polari completano i dati elettrici.
- Gioco di 15 arcmin al massimo: La potenza nominale è di 62,8 W (±5 %) e l'inerzia del rotore del motore di 8,3 kg·mm² come dati per la modellazione.
- Disegni dell'hardware e codice dei driver: La famiglia offre fissaggio a morsetto, passaggio cavi interno, disegni dell'hardware e codice dei driver, con dimensioni specifiche per ogni modello.
Questo modello è proposto su preventivo. Configurazione, accessori, ambito di integrazione e tempi di consegna incidono tutti sull'importo finale: il prezzo viene quindi confermato per progetto anziché essere pubblicato.
Acquistare tramite Robotix Market
Questo prodotto è acquistato nuovo attraverso canali di distribuzione consolidati e viene spedito in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la Sua sede.
Caratteristiche
Specifiche
| Marca | RoboParty |
|---|---|
| Produttore | RoboParty |
| Modello | ROMOMO 6562 |
| Tipo di prodotto | Modulo giunto robotico (attuatore integrato) |
| Coppia nominale | 10 N·m ±5 % |
| Coppia di picco | 35 N·m (breve durata) |
| Velocità nominale | 60 giri/min |
| Velocità di picco | 200 giri/min |
| Velocità a vuoto | 200 giri/min ±10 % |
| Rapporto di riduzione | 19,5:1 |
| Potenza nominale | 62,8 W ±5 % |
| Gioco angolare | 15 arcmin al massimo |
| Massa | 533,1 g, massa misurata del prototipo (limite di specifica della famiglia: 530 g) |
| Tensione nominale | 48 V |
| Corrente nominale | 2 A ±5 % |
| Corrente di picco | 16 A ±10 % |
| Resistenza tra le fasi (20 °C) | 0,81 Ω ±5 % |
| Induttanza tra le fasi | 0,93 mH ±10 % |
| Costante di FCEM | 8,3 V/krpm |
| Coppie polari | 10 |
| Costante di coppia | 2,37 N·m/A (convenzione di riferimento da confermare in fase di preventivo) |
| Comunicazione | CAN FD / EtherCAT |
| Retroazione | Doppio encoder, 17 bit lato motore / 19 bit lato riduttore |
| Diametro esterno | 65 mm |
| Lunghezza assiale | 61,2 mm ±0,5 |
| Diametro del foro passante | 4,5 mm |
| Inerzia del rotore del motore | 8,3 kg·mm² |
| Classe di isolamento | F (155 °C) — classe di isolamento, non una temperatura di esercizio |
| Struttura | Riduttore epicicloidale a due stadi, rotore interno |
| Grado di protezione | Da confermare nel preventivo |
| Temperatura ambiente di esercizio | Da confermare nel preventivo |
| Schema di fissaggio | Da confermare nel preventivo |
| Prezzo | Solo su preventivo |
Settori industriali
Domande frequenti
È un modulo giunto robotico integrato della famiglia di attuatori ROMOMO di RoboParty, con una coppia nominale di 10 N·m e una tolleranza del 5 %, 35 N·m di picco e una velocità nominale di 60 giri/min con una riduzione di 19,5:1.
No. RoboParty definisce i parametri di picco come valori di breve durata, quindi il valore di picco di 35 N·m va tenuto separato dalla coppia nominale di 10 N·m quando si dimensiona un meccanismo.
Il 6562 è l'unità più piccola: 10 N·m nominali contro 44 N·m, 35 N·m di picco contro 160 N·m, 65 mm di diametro esterno contro 100 mm, e 533,1 g contro 1.197 g. Il 10062 adotta inoltre una riduzione di 22:1 e una velocità nominale di 80 giri/min.
La massa misurata del prototipo è di 533,1 g, a fronte di un limite di specifica della famiglia di 530 g. Nessuno dei due è un peso di spedizione o una tolleranza di produzione, quindi il contenuto del gruppo consegnato viene confermato nel preventivo.
Con cautela. È di 2,37 N·m/A per questo modulo contro 0,163 N·m/A del 10062, più grande, quindi il punto di riferimento di ciascun valore viene confermato nel preventivo prima di usarne uno in un modello del motore.
È disponibile su preventivo: modello esatto, interfaccia di controllo, cablaggio fornito, revisione della documentazione e ciclo di lavoro previsto vengono confermati per ogni progetto.
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.