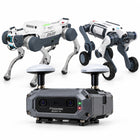
- Visione, RTK e IMU fusi in un unico modulo Due telecamere RGB, il posizionamento satellitare RTK di rete e un'IMU a sei assi vengono combinati, così il robot non dipende da un'unica sorgente.
- Precisione di 1,5 cm in orizzontale e 2 cm in verticale Precisione di posizionamento in condizioni ottimali, con precisione di heading di 0,1° per linea di base delle antenne di 1 m e avvio a freddo in meno di 15 secondi.
- Otto costellazioni e banda L BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS e banda L sono supportati su più bande di frequenza.
- Modem 5G e 4G a bordo Un modem in versione globale conforme a 3GPP Release 17 raggiunge fino a 223 Mbps in download e 123 Mbps in upload in 5G NR SA, e 195 Mbps in download e 75 Mbps in upload in 4G LTE.
- Elaborazione RK3588 con NPU da 6 TOPS Un Rockchip RK3588 a 8 nm con grafica Mali-G610, 8 GB LPDDR4X e 32 GB eMMC esegue Ubuntu 20.04 con ROS 1 Noetic sull'X30 e ROS 2 Foxy sull'M20.
- IP67 in un involucro da 203 mm L'involucro da 203 × 110 × 93 mm è protetto da polvere e acqua secondo IP67 e funziona da −20 °C a +55 °C.
- Un connettore aeronautico per dati e alimentazione Un connettore aeronautico maschio a 12 pin porta 8 pin di Gigabit Ethernet e 4 pin di alimentazione DC 12–24 V, senza PoE.

Descrizione
L'AD4GT-10 è un modulo di posizionamento per i Deep Robotics X30 e M20 che fonde tre sorgenti invece di affidarsi a una sola: la visione stereo di due telecamere RGB da 1024 × 768, il posizionamento satellitare RTK di rete su BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS e banda L, e un'IMU a sei assi. In condizioni ottimali la precisione è di 1,5 cm in orizzontale e 2 cm in verticale, con un heading di 0,1° per metro di linea di base delle antenne e un avvio a freddo in meno di 15 secondi.
Servono due antenne GNSS, distanziate di oltre 35 cm — una sopra il modulo, una sul retro del robot — perché è questa linea di base a fornire l'heading oltre alla posizione. Le correzioni RTK arrivano tramite la rete cellulare in formato RTCM; per i siti senza copertura cellulare è possibile, come personalizzazione software, una soluzione PPP-AR con correzioni da satelliti geostazionari.
È anche la radio del robot. Un modem 5G NR SA e 4G LTE in versione globale conforme a 3GPP Release 17 copre un lungo elenco di bande e raggiunge in 5G fino a 223 Mbps in download e 123 Mbps in upload, con slot Nano SIM e due connettori d'antenna SMA riservati. Dietro c'è un modulo di elaborazione completo: un Rockchip RK3588 a 8 nm, grafica Mali-G610, una NPU equivalente a 6 TOPS in INT8, 8 GB di LPDDR4X e 32 GB di eMMC, con Ubuntu 20.04 — ROS 1 Noetic per l'X30, ROS 2 Foxy per l'M20.
L'involucro misura 203 × 110 × 93 mm con tolleranza di ±0,2 mm, ha grado di protezione IP67 e funziona da −20 °C a +55 °C, con un connettore aeronautico a 12 pin che porta Gigabit Ethernet e alimentazione su un unico connettore (non PoE). Peso e assorbimento di picco vengono confermati con l'ordine. Anche le frequenze di CPU e GPU vengono confermate in fase di preventivo.
Capacità principali
- Visione, RTK e IMU fusi in un unico modulo: Due telecamere RGB, il posizionamento satellitare RTK di rete e un'IMU a sei assi vengono combinati, così il robot non dipende da un'unica sorgente.
- Precisione di 1,5 cm in orizzontale e 2 cm in verticale: Precisione di posizionamento in condizioni ottimali, con precisione di heading di 0,1° per linea di base delle antenne di 1 m e avvio a freddo in meno di 15 secondi.
- Otto costellazioni e banda L: BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS e banda L sono supportati su più bande di frequenza.
- Modem 5G e 4G a bordo: Un modem in versione globale conforme a 3GPP Release 17 raggiunge fino a 223 Mbps in download e 123 Mbps in upload in 5G NR SA, e 195 Mbps in download e 75 Mbps in upload in 4G LTE.
- Elaborazione RK3588 con NPU da 6 TOPS: Un Rockchip RK3588 a 8 nm con grafica Mali-G610, 8 GB LPDDR4X e 32 GB eMMC esegue Ubuntu 20.04 con ROS 1 Noetic sull'X30 e ROS 2 Foxy sull'M20.
- IP67 in un involucro da 203 mm: L'involucro da 203 × 110 × 93 mm è protetto da polvere e acqua secondo IP67 e funziona da −20 °C a +55 °C.
- Un connettore aeronautico per dati e alimentazione: Un connettore aeronautico maschio a 12 pin porta 8 pin di Gigabit Ethernet e 4 pin di alimentazione DC 12–24 V, senza PoE.
Acquistare tramite Robotix Market
Questa unità è acquistata nuova attraverso canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la Sua sede.
Caratteristiche
Specifiche
| Marca | Fibocom |
|---|---|
| Modello | AD4GT-10 |
| Tipo di prodotto | Modulo di posizionamento a fusione multimodale (visione, RTK e IMU) con comunicazione cellulare ed elaborazione integrata |
| Piattaforme compatibili | Deep Robotics X30 e M20 |
| SoC principale | Rockchip RK3588, processo a 8 nm |
| CPU | 8 core (4 ad alte prestazioni + 4 ad alta efficienza); frequenze da confermare in fase di preventivo |
| GPU | Mali-G610; frequenza da confermare in fase di preventivo |
| NPU | Equivalente a 6 TOPS (INT8) |
| Sistema operativo | Ubuntu 20.04 |
| Framework robotico | ROS 1 Noetic per l'X30; ROS 2 Foxy per l'M20 |
| Memoria | 8 GB LPDDR4X |
| Archiviazione | 32 GB di memoria flash eMMC |
| Alimentazione | DC 12–24 V, 2 A; assorbimento di picco da confermare in fase di preventivo |
| Connettore di alimentazione | Connettore aeronautico maschio a 12 pin (8 pin Gigabit Ethernet + 4 pin di alimentazione, non PoE) |
| Connettori d'antenna | 1× SMA femmina per GNSS; 2× SMA femmina per rete cellulare (riservati) |
| SIM | Nano SIM a inserimento; in alternativa versione a montaggio superficiale |
| USB | USB Type-C, USB 2.0 |
| Raffreddamento | Ventola centrifuga PWM |
| Rete cellulare | 5G NR SA e 4G LTE, versione globale, 3GPP Release 17 |
| Bande 5G NR SA | n1/2/3/5/7/8/12/13/14/18/20/25/26/28/30/38/40/41/48/66/70/71/77/78 |
| Bande 4G LTE | B1/2/3/4/5/7/8/12/13/14/17/18/19/20/25/26/28/30/34/38/39/40/41/42/43/48/66/71 |
| Velocità di picco | 5G NR SA 223 Mbps in download / 123 Mbps in upload; 4G LTE 195 Mbps in download / 75 Mbps in upload |
| Potenza di trasmissione massima | 5G NR classe 3 (23 dBm ±2 dB); LTE HPUE classe 2 (26 dBm ±2 dB) |
| Antenne cellulari | Due: un set principale TRX e un set di diversità RX |
| Tipo di GNSS | RTK di rete (RTCM) |
| Fonte delle correzioni | Rete cellulare pubblica 4G/5G; PPP-AR da satelliti geostazionari possibile come personalizzazione software |
| Costellazioni GNSS | BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS e banda L |
| Antenne GNSS | Due, distanziate di oltre 35 cm (una sopra il modulo, una sul retro del robot) |
| Precisione di posizionamento | 1,5 cm in orizzontale e 2 cm in verticale in condizioni ottimali |
| Precisione di heading | 0,1° per linea di base di 1 m |
| Avvio a freddo | Meno di 15 secondi |
| Telecamere | 2× RGB, 1024 × 768 |
| Campo visivo delle telecamere | H 101° × V 73° ±3° a 1024 × 768 |
| Campo di profondità | 0,20–2 m (2 %) |
| IMU | 6 assi (giroscopio a 3 assi, accelerometro a 3 assi) |
| Indicatori di stato | Due indicatori bicolore rosso/verde |
| Funzioni di sistema | Orologio di sistema RTC, watchdog hardware, protezione eFuse |
| Dimensioni | 203,0 × 110,0 × 93,0 mm (±0,2 mm) |
| Grado di protezione | IP67 |
| Protezione ESD | IEC 61000-4-2 classe 3 (contatto 6 kV / aria 8 kV) |
| Temperatura di esercizio | Da −20 °C a +55 °C |
| Temperatura di stoccaggio | Da −30 °C a +85 °C |
| Umidità di esercizio | 0–90 % |
| Peso | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
Tre sorgenti vengono combinate invece di affidarsi a una sola: due telecamere RGB per la visione, RTK di rete su otto costellazioni satellitari e un'IMU a sei assi. In condizioni ottimali la precisione è di 1,5 cm in orizzontale e 2 cm in verticale.
Una sola antenna fornisce la posizione; due forniscono l'heading. Devono essere distanziate di oltre 35 cm, una sopra il modulo e una sul retro del robot, ed è questa linea di base a produrre la precisione di heading di 0,1° per metro.
Le correzioni RTK arrivano normalmente tramite la rete 4G o 5G. Per i siti senza copertura il modulo può essere personalizzato via software per ricevere invece correzioni PPP-AR da satelliti geostazionari: lo segnali al momento dell'ordine.
Un Rockchip RK3588 a 8 nm con grafica Mali-G610 e una NPU equivalente a 6 TOPS in INT8, con 8 GB LPDDR4X e 32 GB eMMC, su Ubuntu 20.04 — ROS 1 Noetic sull'X30 e ROS 2 Foxy sull'M20.
Peso e assorbimento di picco Le vengono confermati per iscritto prima dell'ordine. Alimentazione e dati condividono un unico connettore aeronautico maschio a 12 pin che porta Gigabit Ethernet e DC 12–24 V, senza PoE.
Il modulo di posizionamento a fusione Fibocom AD4GT-10 per X30 e M20 costa SAR 19,900 nel Suo mercato.
Modulo di posizionamento a fusione Fibocom AD4GT-10 per X30 e M20
- Prezzo di listino
- SAR 19,900.00
- Prezzo scontato
- SAR
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.