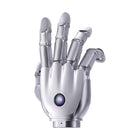
- 21 gradi di libertà attivi Ogni giunto ha il proprio motore: cinque nel pollice e quattro in ogni dito, compresa la divaricazione laterale a ogni nocca.
- Giunti ad azionamento diretto e reversibili Senza riduttore tra motore e giunto, le dita cedono alle forze esterne, e BrainCo le progetta per una risposta al millisecondo e un contatto cedevole e sicuro.
- Presa da 100 N, carico utile di 20 kg La mano afferra con almeno 100 N, pizzica con almeno 25 N e regge 20 kg con l'intera mano o 5 kg su quattro dita.
- 33 tipi di presa BrainCo indica un punteggio di opposizione di Kapandji massimo e tutte le 33 prese della tassonomia GRASP di Feix, su oggetti da 10 a 150 mm di diametro.
- 0,33 s da aperta a chiusa I giunti passano da aperti a chiusi in 0,33 s e si riposizionano con una precisione di 0,1° con controllo di posizione, forza-posizione MIT, corrente, ammettenza o impedenza a 500 Hz.
- EtherCAT, CAN FD e RS-485 a 16–85 V Tre bus industriali e un ampio ingresso di alimentazione permettono di alimentare la mano direttamente dalla linea principale di un umanoide.
- Stack software aperto SDK Python e C/C++, un driver ROS 2 Humble e modelli URDF, MuJoCo e Isaac Sim sono accompagnati da demo di apprendimento per rinforzo e teleoperazione.


Descrizione
La BrainCo Revo 3-21 Basic è la mano robotica ad alta destrezza di BrainCo con 21 gradi di libertà nella versione base, Revo 3 U21, senza sensori tattili, prodotta come mano sinistra o destra. Ciascuno dei suoi 21 giunti ha un proprio motore ad azionamento diretto e reversibile: cinque nel pollice e quattro in ogni dito, così ogni dito si flette su tre giunti e si divarica lateralmente all'altezza della nocca.
È questo numero di giunti a distinguere la Revo 3 dalla Revo 2 a 11 gradi di libertà. BrainCo indica un punteggio di opposizione di Kapandji massimo e tutte le 33 prese della tassonomia GRASP di Feix, su oggetti da 10 mm a 150 mm di diametro, il che apre alla manipolazione in mano: girare, riprendere e usare utensili invece di limitarsi a chiudersi su di essi. La mano afferra con almeno 100 N, pizzica con almeno 25 N, porta 20 kg (5 kg su quattro dita), porta un giunto da aperto a chiuso in 0,33 s e si riposiziona con una precisione di 0,1°.
Si rivolge ai team di ricerca su IA incarnata e umanoidi, alle università e ai costruttori di robot che addestrano policy di manipolazione. Il controllo funziona a 500 Hz tramite EtherCAT, CAN FD o RS-485 in modalità posizione, forza-posizione MIT, corrente, ammettenza o impedenza, con alimentazione a 16–85 V, e un'IMU e un sensore di temperatura si trovano sulla scheda principale. BrainCo fornisce SDK Python e C/C++, un driver ROS 2 Humble, modelli URDF, MuJoCo e Isaac Sim e demo di apprendimento per rinforzo, VLA e teleoperazione. I giunti principali sono progettati per 1.000.000 di cicli di flessione.
Tutte le versioni della Revo 3 condividono queste specifiche e si differenziano solo per il rilevamento. La Revo 3-21 Touch (U21T) aggiunge una matrice di pressione da 451 punti, e la Revo 3-21 V-Touch (U21VT) abbina una matrice da 336 punti nel palmo a polpastrelli visuotattili. Per un Unitree H2, veda la mano Revo 3 U21 per l'H2 EDU. Scelga la Basic quando la retroazione di posizione e corrente dei motori è sufficiente, oppure confronti la gamma Revo 2 e altri produttori tra le nostre mani robotiche ad alta destrezza.
Capacità principali
- 21 gradi di libertà attivi: Ogni giunto ha il proprio motore: cinque nel pollice e quattro in ogni dito, compresa la divaricazione laterale a ogni nocca.
- Giunti ad azionamento diretto e reversibili: Senza riduttore tra motore e giunto, le dita cedono alle forze esterne, e BrainCo le progetta per una risposta al millisecondo e un contatto cedevole e sicuro.
- Presa da 100 N, carico utile di 20 kg: La mano afferra con almeno 100 N, pizzica con almeno 25 N e regge 20 kg con l'intera mano o 5 kg su quattro dita.
- 33 tipi di presa: BrainCo indica un punteggio di opposizione di Kapandji massimo e tutte le 33 prese della tassonomia GRASP di Feix, su oggetti da 10 a 150 mm di diametro.
- 0,33 s da aperta a chiusa: I giunti passano da aperti a chiusi in 0,33 s e si riposizionano con una precisione di 0,1° con controllo di posizione, forza-posizione MIT, corrente, ammettenza o impedenza a 500 Hz.
- EtherCAT, CAN FD e RS-485 a 16–85 V: Tre bus industriali e un ampio ingresso di alimentazione permettono di alimentare la mano direttamente dalla linea principale di un umanoide.
- Stack software aperto: SDK Python e C/C++, un driver ROS 2 Humble e modelli URDF, MuJoCo e Isaac Sim sono accompagnati da demo di apprendimento per rinforzo e teleoperazione.
Acquistare tramite Robotix Market
Questa unità è nuova, proviene da canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Video ufficiali del prodotto
Caratteristiche
Specifiche
| Marca | BrainCo |
|---|---|
| Modello | Revo 3-21 Basic |
| Codice modello BrainCo | Revo 3 U21 (Base) |
| Dita | 5 |
| Gradi di libertà | 21, tutti attivi, ciascuno azionato da un proprio motore |
| Distribuzione dei gradi di libertà | Pollice 5; indice, medio, anulare e mignolo 4 ciascuno |
| Azionamento dei giunti | Interamente ad azionamento diretto, reversibili |
| Escursione dei giunti del pollice | Abduzione/adduzione CMC 0–110°, rotazione CMC (opposizione) 0–105°, flessione CMC 0–75°, flessione MCP da −10° a 90°, flessione IF da −20° a 90° |
| Escursione dei giunti delle dita | Flessione MCP da −5° a 90°, IFP da −10° a 90°, IFD da −20° a 90°; abduzione/adduzione indice da −10° a 30°, medio da −20° a 25°, anulare da −25° a 20°, mignolo da −30° a 10° |
| Dimensioni d'ingombro | 216 × 108 × 50 mm |
| Peso | Da confermare in fase di preventivo |
| Forza di presa attiva massima | ≥ 100 N |
| Forza di pinza massima sui polpastrelli | ≥ 25 N |
| Carico utile dell'intera mano | 20 kg |
| Carico utile su quattro dita | 5 kg |
| Ripetibilità di posizione | 0,1° |
| Tempo di apertura-chiusura di un giunto | 0,33 s |
| Diametro di presa | 10–150 mm |
| Copertura delle prese | Punteggio di opposizione di Kapandji massimo; 33 tipi di presa (tassonomia GRASP di Feix) |
| Rilevamento tattile | Nessuno (presenti sulle Revo 3-21 Touch e V-Touch) |
| Sensori integrati | IMU e sensore di temperatura sulla scheda principale |
| Interfacce di comunicazione | EtherCAT, CAN FD, RS-485 (Modbus RTU, 5 Mbps predefiniti) |
| Frequenza di controllo dei giunti | 500 Hz |
| Modalità di controllo | Controllo di posizione, forza-posizione MIT, corrente, ammettenza e impedenza |
| Tensione di alimentazione | 16–85 V (si consiglia un'alimentazione stabile a 24 V CC da oltre 100 W) |
| Corrente massima | 10 A a 24 V |
| Connettore di alimentazione | XT30 |
| Lato della mano | Sinistra o destra; indichi il lato al momento dell'ordine |
| ID dispositivo predefinito (RS-485) | 126 mano sinistra, 127 mano destra |
| SDK | Python e C/C++ per Linux e Windows; driver ROS 2 Humble con ros2_control |
| Modelli di simulazione | URDF (ROS 1/2), MJCF (MuJoCo) e USD (Isaac Sim) |
| Aggiornamenti del firmware | Da remoto (OTA) |
| Robustezza | Giunti principali progettati per 1.000.000 di cicli di flessione; prove di caduta, vibrazione, carico, temperatura e nebbia salina |
| Montaggio sul robot | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
La mano robotica ad alta destrezza BrainCo Revo 3-21 Basic (U21) costa SAR 65,500 nel Suo mercato.
Ventuno, tutti attivi, ciascuno con il proprio motore ad azionamento diretto: cinque nel pollice e quattro in ciascuna delle altre dita, per la flessione su tre giunti e la divaricazione laterale.
No. La Basic (U21) percepisce tramite la posizione e la corrente dei motori, oltre a un'IMU e a un sensore di temperatura. La Revo 3-21 Touch aggiunge una matrice di pressione da 451 punti, e la V-Touch polpastrelli visuotattili.
Afferra con almeno 100 N, pizzica con almeno 25 N e porta 20 kg con l'intera mano o 5 kg su quattro dita, chiudendo un giunto in 0,33 s.
Tramite EtherCAT, CAN FD o RS-485 con una frequenza di controllo di 500 Hz, con alimentazione a 16–85 V. BrainCo fornisce SDK Python e C/C++ e un driver ROS 2 Humble; il montaggio sul Suo braccio o umanoide viene confermato con il preventivo.
BrainCo produce la Revo 3 in entrambe le versioni. Ci indichi il lato necessario al momento dell'ordine, oppure ne ordini una per lato per formare una coppia; gli ID RS-485 predefiniti sono 126 per la mano sinistra e 127 per la destra.
Mano robotica ad alta destrezza BrainCo Revo 3-21 Basic (U21)
- Prezzo di listino
- SAR 65,500.00
- Prezzo scontato
- SAR
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.