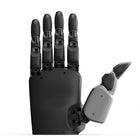
- Tapintás a körömtől a tenyérig Több mint ezer harmadik generációs ITPU egység borítja a körmöket, az ujjhegyeket, az ujjbegyeket és a tenyeret, 15 féle tapintásérzékeléssel.
- 18 szabadságfok, ebből 5 a hüvelykujjban Tizenegy aktív és hét passzív ízület, közülük öt a hüvelykujjban, lehetővé teszi, hogy a kéz a tárgy alakjához igazítsa a fogást.
- 20 kg teherbírás, önzáró fogás A PaXini 20 kg-ra méretezte a teherbírást, egy önzáró mechanizmus pedig hosszú tartás alatt is stabilan tartja a fogást.
- Azonnal használatra kész A beépített ARM SoC előre telepített belső pózalgoritmussal a fedélzeten kezeli a kinematikát, és futtatja a PaXini erőszabályozó algoritmusait.
- Öt protokoll, egy kábel Támogatja az USB-t, az EtherCAT-et, az Ethernetet, a Modbust és a CAN-FD-t, egy beágyazott USB-hub pedig a vezérlő-, tapintási és videojeleket egyetlen kábelen továbbítja.
- Kamerabővítés RGB-, RGB-D- vagy infravörös kamerák szerelhetők a tenyér felőli oldalra vagy a kézhátra a látásvezérelt fogáshoz.
- 24–48 V vagy USB PD A kéz 24–48 V-os egyenáramú tápellátásról vagy USB PD 3.1 tápinterfészről működik.


Leírás
A Paxini GMH18 a PaXini új generációs, ötujjas, tapintásérzékelős ügyes robotkeze 18 szabadságfokkal (11 aktív, 7 passzív, ebből öt a hüvelykujjban) és több mint ezer harmadik generációs ITPU tapintási egységgel, amelyek a körmöket, az ujjhegyeket, az ujjbegyeket és a tenyeret borítják. A PaXini 20 kg-ra méretezte a teherbírását, ami a négyujjas DexH13 négyszerese.
Olyan kutatócsoportoknak, integrátoroknak és gyártóknak készült, akiknek erős és egyben érző kézre van szükségük. A PaXini erőszabályozó algoritmusai minden tárgy alakjához igazítják a fogást, egy önzáró mechanizmus hosszú tartás alatt is stabilan tartja a fogást, a 15 féle tapintásérzékelés pedig egészen a körmökig jelzi az érintkezést.
A beépített ARM SoC előre telepített belső pózalgoritmussal a fedélzeten kezeli a kéz kinematikáját, így a kéz azonnal használatra kész. Öt protokollt támogat (USB, EtherCAT, Ethernet, Modbus és CAN-FD), egy beágyazott USB-hub a vezérlő-, tapintási és videojeleket egyetlen kimenő kábelen továbbítja, a tápellátás pedig 24–48 V DC-ről vagy USB PD 3.1-ről történik. RGB-, RGB-D- vagy infravörös kamerák szerelhetők a tenyér felőli oldalra vagy a kézhátra. A tömeget, az ujjhegyerőt és a kéz oldalát az árajánlatban erősítjük meg.
Négy ujjal a Paxini DexH13 1140 tapintási egységet párosít egy fix 8 MP-es kéz-szem kamerával, a Paxini DexH5 pedig a kompakt, 9 szabadságfokú modell. Hasonlítsa össze őket további ügyes robotkezeinkkel.
Fő képességek
- Tapintás a körömtől a tenyérig: Több mint ezer harmadik generációs ITPU egység borítja a körmöket, az ujjhegyeket, az ujjbegyeket és a tenyeret, 15 féle tapintásérzékeléssel.
- 18 szabadságfok, ebből 5 a hüvelykujjban: Tizenegy aktív és hét passzív ízület, közülük öt a hüvelykujjban, lehetővé teszi, hogy a kéz a tárgy alakjához igazítsa a fogást.
- 20 kg teherbírás, önzáró fogás: A PaXini 20 kg-ra méretezte a teherbírást, egy önzáró mechanizmus pedig hosszú tartás alatt is stabilan tartja a fogást.
- Azonnal használatra kész: A beépített ARM SoC előre telepített belső pózalgoritmussal a fedélzeten kezeli a kinematikát, és futtatja a PaXini erőszabályozó algoritmusait.
- Öt protokoll, egy kábel: Támogatja az USB-t, az EtherCAT-et, az Ethernetet, a Modbust és a CAN-FD-t, egy beágyazott USB-hub pedig a vezérlő-, tapintási és videojeleket egyetlen kábelen továbbítja.
- Kamerabővítés: RGB-, RGB-D- vagy infravörös kamerák szerelhetők a tenyér felőli oldalra vagy a kézhátra a látásvezérelt fogáshoz.
- 24–48 V vagy USB PD: A kéz 24–48 V-os egyenáramú tápellátásról vagy USB PD 3.1 tápinterfészről működik.
Ezt a modellt árajánlat alapján kínáljuk. A konfiguráció, a tartozékok, az integráció terjedelme és a szállítási ütemezés mind befolyásolja a végösszeget, ezért az árat projektenként erősítjük meg, és nem listaáron tüntetjük fel.
Vásárlás a Robotix Marketen keresztül
A terméket újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | PaXini |
|---|---|
| Modell | GMH18 |
| Ujjak száma | 5 |
| Szabadságfokok | 18 (11 aktív, 7 passzív) |
| Hüvelykujj | 5 szabadságfok |
| Hajtás | Vasmag nélküli (coreless) motorok többrudas mechanizmussal |
| Tapintásérzékelés | 1000+ harmadik generációs ITPU többdimenziós tapintási egység |
| Tapintásérzékelési típusok | 15 |
| Tapintásérzékelős felületek | Körmök, ujjhegyek, ujjbegyek, tenyér |
| Teherbírás | 20 kg |
| A fogás megtartása | Önzáró mechanizmus |
| Mozdulatok | Megfogás, tartás, csippentés, nyomás, az ujjak nyitása és zárása |
| Kamerabővítés | RGB-, RGB-D- vagy infravörös kamerák a tenyér felőli oldalon vagy a kézháton |
| Peremszámítás (edge computing) | Beépített ARM SoC előre telepített belső póz- és erőszabályozó algoritmusokkal |
| Kommunikáció | USB, EtherCAT, Ethernet, Modbus, CAN-FD |
| Kábelezés | Beágyazott USB-hub; vezérlő-, tapintási és videojelek egyetlen kimenő kábelen |
| Tápellátás | 24–48 V DC vagy USB PD 3.1 |
| Tömeg | Az árajánlatban erősítjük meg |
| Ujjhegyerő | Az árajánlatban erősítjük meg |
| Kéz oldala | Az árajánlatban erősítjük meg |
Iparágak
Gyakran ismételt kérdések
Árajánlat alapján kínáljuk: a konfigurációt, a mennyiséget és a szállítást projektenként erősítjük meg.
Tizennyolc, öt ujjon elosztva: 11 aktív és 7 passzív, ebből 5 a hüvelykujjban; vasmag nélküli (coreless) motorok és többrudas mechanizmus hajtja őket.
A körmökön, az ujjhegyeken, az ujjbegyeken és a tenyéren: több mint ezer harmadik generációs ITPU egység, 15 féle tapintásérzékeléssel.
A PaXini 20 kg-ra méretezte, egy önzáró mechanizmussal, amely stabilan tartja a fogást. A tömeget és az ujjhegyerőt az árajánlatban erősítjük meg.
USB-n, EtherCAT-en, Etherneten, Modbuson vagy CAN-FD-n; a vezérlő-, tapintási és videojeleket egy beágyazott USB-hub egyetlen kábelen továbbítja. 24–48 V DC-ről vagy USB PD 3.1-ről működik, a kinematikát és az erőszabályozást pedig egy beépített ARM SoC kezeli.
A DexH13 négy ujjal, 16 szabadságfokkal, 1140 GEN2 tapintási egységgel, fix 8 MP-es kéz-szem kamerával és 5 kg-os teherbírással rendelkezik. A GMH18 ehhez képest egy ötödik ujjat, a körömtől a tenyérig terjedő harmadik generációs tapintásérzékelést, opcionális kamerákat és 20 kg-os teherbírást kínál.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.