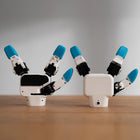
- Balkezes változat, egy darab Ez a változat (cikkszám: 4010700101) egy bal oldali kart szerel fel, vagy párt alkot a jobbkezes változattal.
- Hat szervohajtású ízület A három ujj hat ízületen keresztül mozog, mindegyiket saját digitális szervomotor hajtja.
- Tíz nyomatékfokozat A szorítóerő tíz lépésben állítható az 500 g-os névleges terhelésig, 0–130 mm-es löketen.
- Laboratóriumi tárgyakhoz készült Szerszámok, élelmiszerek, gyümölcsök és laboratóriumi tárgyak is szerepelnek azok között, amelyek megfogására a kezet tervezték.
- Nyitott protokollok és ROS A soros port és a motorvezérlés protokolljai nyitottak, Python-, ROS1-, ROS2- és RViz-támogatással.
- Fogási állapot 100 Hz-en Az RS-485-ön keresztüli nagyfrekvenciás kommunikáció valós időben jelenti a fogási állapotot.


Leírás
A myGripper H100 bal kéz (cikkszám: 4010700101) az Elephant Robotics háromujjas ügyes kezének balkezes változata, egy darabban szállítva. A myCobot Pro 630-hoz és a Mercury sorozathoz készült, és akkor érdemes ezt a kezet választani, ha a felszerelendő kar bal kézként dolgozik, például egy kétkarú összeállítás bal karjaként.
Önmagában megvásárolva egy kart lát el. A jobbkezes változattal (cikkszám: 4010700100) együtt, vagy az összeillő bal + jobb párként, amelynek saját termékoldala van, mindkét oldalt felszereli. Az oldaltól eltekintve a bal és a jobb kéz specifikációja azonos.
A kéz kutatási, oktatási és laboratóriumi bemutató célokra készült. Három ujja hat ízületen keresztül mozog, mindegyiket saját, áram-, pozíció- és sebességszabályozású digitális szervo hajtja. Egy program így tíz fokozatból választhat kimenő nyomatékot az 500 g-os névleges terhelésig, valamint abszolút ujjpozíciót, ami alkalmas szerszámok, élelmiszerek, gyümölcsök és laboratóriumi tárgyak kezelésére, valamint emberi kézhez hasonló gesztusokra. A nyitási löket 0–130 mm, az ízületek pedig másodpercenként 60°-os sebességgel mozognak.
Elektromos oldalon 24 V-ról, 2 A-rel működik M8 körcsatlakozón keresztül, és RS-485-ön kommunikál MODBUS protokollal (Hex, 8N1), a fogási állapotot pedig 100 Hz-es nagyfrekvenciás kommunikáció jelenti. A kezet egy kétmagos ESP32 chip vezérli. A Python, a ROS1, a ROS2 és az RViz-szimuláció támogatott, a soros és a motorvezérlési protokollok pedig nyitottak. Tömege 780 g, és 1 000 000 vagy több ciklusra tervezték.
Fő képességek
- Balkezes változat, egy darab: Ez a változat (cikkszám: 4010700101) egy bal oldali kart szerel fel, vagy párt alkot a jobbkezes változattal.
- Hat szervohajtású ízület: A három ujj hat ízületen keresztül mozog, mindegyiket saját digitális szervomotor hajtja.
- Tíz nyomatékfokozat: A szorítóerő tíz lépésben állítható az 500 g-os névleges terhelésig, 0–130 mm-es löketen.
- Laboratóriumi tárgyakhoz készült: Szerszámok, élelmiszerek, gyümölcsök és laboratóriumi tárgyak is szerepelnek azok között, amelyek megfogására a kezet tervezték.
- Nyitott protokollok és ROS: A soros port és a motorvezérlés protokolljai nyitottak, Python-, ROS1-, ROS2- és RViz-támogatással.
- Fogási állapot 100 Hz-en: Az RS-485-ön keresztüli nagyfrekvenciás kommunikáció valós időben jelenti a fogási állapotot.
Vásárlás a Robotix Marketen keresztül
Az egységet újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártó teljes garanciájával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | Elephant Robotics |
|---|---|
| Modell | myGripper H100, bal kéz |
| Cikkszám | 4010700101 |
| Terméktípus | Háromujjas ügyes robotkéz, egy darab |
| Kéz | Bal |
| Ujjak | 3 |
| Mozgó ízületek | 6 |
| Motorok | 6 digitális szervomotor áram-, pozíció- és sebességszabályozással |
| Teherbírás | 500 g |
| Nyomatékállítás | 10 fokozat |
| Löket (átmérő) | 0–130 mm |
| Mozgási sebesség | 60° másodpercenként, ízületenként |
| Tömeg | 780 g |
| Élettartam | 1 000 000 vagy több ciklus |
| Elektromos interfész | M8 körcsatlakozó |
| Tápellátás | 24 V, 2 A |
| Kommunikációs interfész | RS-485 |
| Kommunikációs frekvencia | Névlegesen 50 Hz felett; 100 Hz-es nagyfrekvenciás kommunikáció a fogási állapot figyeléséhez |
| Protokoll | MODBUS; hexadecimális adatformátum, 8N1 |
| Fő vezérlőchip | ESP32, 240 MHz-es kétmagos, 600 DMIPS, 520 KB SRAM, Wi-Fi, kétmódú Bluetooth |
| Programozás | Python; ROS1, ROS2 és RViz-szimuláció; nyitott soros port- és motorvezérlési protokollok |
| Kompatibilis modellek | myCobot Pro 630, Mercury sorozat |
| A doboz tartalma | Háromujjas ügyes kéz (bal); kábel mindkét végén 8 pólusú körcsatlakozóval; hosszabbítókábel; USB–485 átalakító modul; 8 pólusú körcsatlakozó 2 m-es hosszabbítókábellel; USB-adatkábel |
Iparágak
Gyakran ismételt kérdések
A bal kéz, cikkszám: 4010700101. A jobb kéznek (4010700100) saját termékoldala van, az összeillő bal + jobb párt pedig külön termékként kínáljuk.
Nem. A teherbírás, a tömeg, a löket, az ízületek, a tápellátás és a kommunikáció mindkettőnél azonos; csak az különbözik, hogy melyik kézre készültek.
Az Elephant Robotics szerint a myCobot Pro 630-cal és a Mercury sorozattal. Rendelés előtt egyeztesse velünk a karja típusát.
Legfeljebb 500 g-ot, tíz nyomatékfokozattal a szorítóerő beállításához, 0–130 mm-es löketen. Szerszámokhoz, élelmiszerekhez, gyümölcsökhöz és laboratóriumi tárgyakhoz tervezték.
A bal kezet, egy mindkét végén 8 pólusú körcsatlakozóval ellátott kábelt, egy hosszabbítókábelt, egy USB–485 átalakító modult, egy 8 pólusú körcsatlakozót 2 m-es hosszabbítókábellel és egy USB-adatkábelt.
Az Elephant Robotics myGripper H100 bal kéz ára az Ön piacán SAR 3,480.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.