- 44 N·m nominal, 160 N·m en crête Le couple de crête phare de la famille appartient à ce module et à des conditions de courte durée, pas au fonctionnement continu.
- 80 tr/min nominal via une réduction de 22:1 La vitesse de crête est de 130 tr/min et la vitesse à vide de 141 tr/min (±10 %), deux valeurs distinctes de la valeur nominale.
- 100 mm de diamètre, 1 197 g La longueur axiale est de 61,7 mm (±0,5) avec un alésage creux de 7,5 mm, le plus grand encombrement de la famille.
- 370 W de puissance nominale Le jeu est de 11,4 arcmin et l'inertie du rotor moteur de 60,6 kg·mm² pour les données de simulation.
- 11 A nominal, 55 A en crête sous 48 V Une résistance de 0,179 Ω, une inductance de 0,244 mH, une constante de FCEM de 10,8 V/krpm et quatorze paires de pôles définissent l'enveloppe électrique.
- Double codeur via CAN FD ou EtherCAT La résolution est de 17 bits et 19 bits, désignés bague intérieure et bague extérieure sur ce modèle ; vérifiez cette affectation sur le plan.
- Passage de câbles creux et fixation par serrage Les plans du matériel et le code source des pilotes sont disponibles pour la famille, et la dimension creuse est propre à ce module.

Description
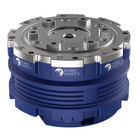
Le ROMOMO 10062 est le plus grand module de la famille de modules d'articulation de RoboParty, et c'est lui qui fournit le couple de crête de 160 N·m de ses humanoïdes. Le couple nominal est de 44 N·m (±5 %) à 80 tr/min via une réduction de 22:1, avec une vitesse de crête de 130 tr/min, une masse mesurée sur prototype de 1 197 g et un encombrement de 100 mm de diamètre extérieur pour 61,7 mm (±0,5) de longueur axiale, avec un alésage creux de 7,5 mm.
Ces 160 N·m concernent ce seul modèle et uniquement des conditions de courte durée : ce n'est pas une valeur continue, ni le couple de chaque articulation d'un robot qui utilise cette famille. Un fonctionnement prolongé se dimensionne à partir des valeurs nominales avec un cycle de service défini. Autres données de mouvement : vitesse à vide de 141 tr/min (±10 %), puissance nominale de 370 W (±5 %) et jeu de 11,4 arcmin.
Sur le plan électrique, il absorbe 11 A (±5 %) en nominal et 55 A (±10 %) en crête sous 48 V, avec une résistance entre phases de 0,179 Ω à 20 °C, une inductance entre phases de 0,244 mH, une constante de FCEM de 10,8 V/krpm et quatorze paires de pôles — une alimentation bien plus lourde que les 2 A nominaux du petit 6562. Le retour de position repose sur un double codeur de 17 bits et 19 bits, désignés bague intérieure et bague extérieure sur ce modèle, via CAN FD ou EtherCAT. L'inertie du rotor moteur est de 60,6 kg·mm². La constante de couple est de 0,163 N·m/A ; faites confirmer sa convention de référence dans le devis avant de l'utiliser pour calculer le couple à partir du courant.
Les modules ROMOMO sont les actionneurs propres de RoboParty, la même famille que celle utilisée dans ses humanoïdes ROBOTO 01. La famille est conçue pour une fixation par serrage et un passage de câbles par la sortie creuse, avec accès aux plans du matériel et au code source des pilotes. Les dimensions creuses et les détails de fixation varient selon le modèle et sont confirmés d'après le plan de ce module. L'isolation est de classe F (155 °C), une classe d'isolation et non une température ambiante de fonctionnement ; l'indice de protection et toute fonction de sécurité certifiée sont confirmés dans le devis.
Principales capacités
- 44 N·m nominal, 160 N·m en crête : Le couple de crête phare de la famille appartient à ce module et à des conditions de courte durée, pas au fonctionnement continu.
- 80 tr/min nominal via une réduction de 22:1 : La vitesse de crête est de 130 tr/min et la vitesse à vide de 141 tr/min (±10 %), deux valeurs distinctes de la valeur nominale.
- 100 mm de diamètre, 1 197 g : La longueur axiale est de 61,7 mm (±0,5) avec un alésage creux de 7,5 mm, le plus grand encombrement de la famille.
- 370 W de puissance nominale : Le jeu est de 11,4 arcmin et l'inertie du rotor moteur de 60,6 kg·mm² pour les données de simulation.
- 11 A nominal, 55 A en crête sous 48 V : Une résistance de 0,179 Ω, une inductance de 0,244 mH, une constante de FCEM de 10,8 V/krpm et quatorze paires de pôles définissent l'enveloppe électrique.
- Double codeur via CAN FD ou EtherCAT : La résolution est de 17 bits et 19 bits, désignés bague intérieure et bague extérieure sur ce modèle ; vérifiez cette affectation sur le plan.
- Passage de câbles creux et fixation par serrage : Les plans du matériel et le code source des pilotes sont disponibles pour la famille, et la dimension creuse est propre à ce module.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé par projet plutôt qu'affiché.
Acheter via Robotix Market
Ce produit est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le propre réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation dans vos locaux.
Fonctionnalités
Spécifications
| Marque | RoboParty |
|---|---|
| Fabricant | RoboParty |
| Modèle | ROMOMO 10062 |
| Type de produit | Module d'articulation robotique (actionneur intégré) |
| Couple nominal | 44 N·m ±5 % |
| Couple de crête | 160 N·m (courte durée) |
| Vitesse nominale | 80 tr/min |
| Vitesse de crête | 130 tr/min |
| Vitesse à vide | 141 tr/min ±10 % |
| Rapport de réduction | 22:1 |
| Puissance nominale | 370 W ±5 % |
| Jeu angulaire | 11,4 arcmin |
| Masse | 1 197 g, masse mesurée sur prototype (limite de spécification de la famille inférieure à 1 260 g) |
| Tension nominale | 48 V |
| Courant nominal | 11 A ±5 % |
| Courant de crête | 55 A ±10 % |
| Résistance entre phases (20 °C) | 0,179 Ω ±5 % |
| Inductance entre phases | 0,244 mH ±10 % |
| Constante de FCEM | 10,8 V/krpm |
| Paires de pôles | 14 |
| Constante de couple | 0,163 N·m/A (convention de référence confirmée dans le devis) |
| Communication | CAN FD / EtherCAT |
| Retour de position | Double codeur, 17 bits bague intérieure / 19 bits bague extérieure |
| Diamètre extérieur | 100 mm |
| Longueur axiale | 61,7 mm ±0,5 |
| Diamètre de l'arbre creux | 7,5 mm |
| Inertie du rotor moteur | 60,6 kg·mm² |
| Classe d'isolation | F (155 °C) — classe d'isolation, pas une température de fonctionnement |
| Architecture | Réducteur planétaire à deux étages, rotor interne |
| Indice de protection | À confirmer dans le devis |
| Température ambiante de fonctionnement | À confirmer dans le devis |
| Gabarit de fixation | À confirmer dans le devis |
| Prix | Sur devis uniquement |
Secteurs
Questions fréquentes
C'est le plus grand module d'articulation intégré de la famille ROMOMO de RoboParty, avec un couple nominal de 44 N·m à 5 % de tolérance, 160 N·m en crête, une vitesse nominale de 80 tr/min et une réduction de 22:1.
Non. RoboParty définit les paramètres de crête comme des conditions de courte durée : un fonctionnement prolongé se dimensionne donc sur le couple nominal de 44 N·m. Les 160 N·m concernent en outre spécifiquement ce module, et non chaque articulation d'un robot construit avec cette famille.
C'est le modèle lourd : 44 N·m nominal contre 14 N·m pour le 8462 et 10 N·m pour le 6562, 100 mm de diamètre extérieur contre 65 mm pour le 6562, et 1 197 g contre 779,4 g et 533,1 g. Il absorbe aussi 11 A en nominal, là où le 6562 absorbe 2 A.
Un double codeur de 17 bits et 19 bits via CAN FD ou EtherCAT. Sur ce modèle, les deux bagues sont désignées intérieure et extérieure : vérifiez donc cette affectation sur le plan avant d'interpréter l'interface plus précisément.
Vérifiez d'abord la base. Elle est de 0,163 N·m/A pour ce module contre 2,37 N·m/A pour le 6562, plus petit : le point de référence et la convention de mesure de chaque valeur sont donc confirmés dans le devis avant que l'une ou l'autre ne serve dans un modèle de moteur.
Il est proposé sur devis : le modèle exact, l'interface de commande, le câblage fourni, la révision de la documentation et le cycle d'utilisation prévu sont confirmés pour chaque projet.
Consultés récemment
Vous n'avez encore consulté aucun produit.