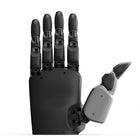
- Toucher de l'ongle à la paume Plus d'un millier d'unités ITPU de troisième génération couvrent les ongles, les bouts des doigts, la pulpe des doigts et la paume, avec 15 types de perception tactile.
- 18 degrés de liberté, dont 5 dans le pouce Onze articulations actives et sept passives, dont cinq dans le pouce, permettent à la main d'adapter sa préhension à la forme de l'objet.
- Charge utile de 20 kg, prise autobloquante PaXini annonce une charge utile de 20 kg, et un mécanisme autobloquant maintient la prise stable pendant les maintiens prolongés.
- Prête à l'emploi Un SoC ARM intégré, avec une pose interne préinstallée, gère la cinématique à bord et exécute les algorithmes de contrôle de force de PaXini.
- Cinq protocoles, un seul câble L'USB, l'EtherCAT, l'Ethernet, le Modbus et le CAN-FD sont pris en charge, et un hub USB intégré fait passer les signaux de commande, tactiles et vidéo par un seul câble.
- Extension caméra Des caméras RGB, RGB-D ou infrarouges se montent côté paume ou sur le dos de la main pour une préhension guidée par la vision.
- 24–48 V ou USB PD La main fonctionne sur une alimentation de 24–48 V CC ou sur une interface d'alimentation USB PD 3.1.


Description
La Paxini GMH18 est la main robotique dextre tactile à cinq doigts de nouvelle génération de PaXini, avec 18 degrés de liberté (11 actifs, 7 passifs, dont cinq dans le pouce) et plus d'un millier d'unités de détection tactile ITPU de troisième génération qui couvrent les ongles, les bouts des doigts, la pulpe des doigts et la paume. PaXini annonce une charge utile de 20 kg, quatre fois celle de sa DexH13 à quatre doigts.
Elle est conçue pour les équipes de recherche, les intégrateurs et les fabricants qui ont besoin d'une main à la fois puissante et sensible au toucher. Les algorithmes de contrôle de force de PaXini adaptent la préhension à la forme de chaque objet, un mécanisme autobloquant maintient la prise stable pendant les maintiens prolongés, et 15 types de perception tactile rendent compte du contact jusqu'aux ongles.
Un SoC ARM intégré, avec une pose interne préinstallée, gère la cinématique de la main à bord : elle est donc prête à l'emploi dès le déballage. Cinq protocoles sont pris en charge (USB, EtherCAT, Ethernet, Modbus et CAN-FD), un hub USB intégré fait passer les signaux de commande, tactiles et vidéo par un seul câble de sortie, et l'alimentation se fait en 24–48 V CC ou en USB PD 3.1. Des caméras RGB, RGB-D ou infrarouges peuvent être ajoutées côté paume ou sur le dos de la main. Le poids, la force au bout des doigts et le côté de la main sont confirmés avec le devis.
À quatre doigts, la Paxini DexH13 associe 1 140 unités tactiles à une caméra main-œil fixe de 8 MP, et la Paxini DexH5 est le modèle compact à 9 degrés de liberté. Comparez-les avec nos autres mains robotiques dextres.
Capacités clés
- Toucher de l'ongle à la paume : Plus d'un millier d'unités ITPU de troisième génération couvrent les ongles, les bouts des doigts, la pulpe des doigts et la paume, avec 15 types de perception tactile.
- 18 degrés de liberté, dont 5 dans le pouce : Onze articulations actives et sept passives, dont cinq dans le pouce, permettent à la main d'adapter sa préhension à la forme de l'objet.
- Charge utile de 20 kg, prise autobloquante : PaXini annonce une charge utile de 20 kg, et un mécanisme autobloquant maintient la prise stable pendant les maintiens prolongés.
- Prête à l'emploi : Un SoC ARM intégré, avec une pose interne préinstallée, gère la cinématique à bord et exécute les algorithmes de contrôle de force de PaXini.
- Cinq protocoles, un seul câble : L'USB, l'EtherCAT, l'Ethernet, le Modbus et le CAN-FD sont pris en charge, et un hub USB intégré fait passer les signaux de commande, tactiles et vidéo par un seul câble.
- Extension caméra : Des caméras RGB, RGB-D ou infrarouges se montent côté paume ou sur le dos de la main pour une préhension guidée par la vision.
- 24–48 V ou USB PD : La main fonctionne sur une alimentation de 24–48 V CC ou sur une interface d'alimentation USB PD 3.1.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé pour chaque projet plutôt qu'affiché.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | PaXini |
|---|---|
| Modèle | GMH18 |
| Doigts | 5 |
| Degrés de liberté | 18 (11 actifs, 7 passifs) |
| Pouce | 5 degrés de liberté |
| Entraînement | Moteurs sans noyau (coreless) avec mécanisme à biellettes multiples |
| Détection tactile | Plus de 1 000 unités tactiles multidimensionnelles ITPU de troisième génération |
| Types de perception tactile | 15 |
| Couverture tactile | Ongles, bouts des doigts, pulpe des doigts, paume |
| Charge utile | 20 kg |
| Maintien de la prise | Mécanisme autobloquant |
| Mouvements | Saisir, tenir, pincer, appuyer, ouvrir et fermer les doigts |
| Extension caméra | Caméras RGB, RGB-D ou infrarouges côté paume ou sur le dos de la main |
| Calcul embarqué | SoC ARM intégré avec pose interne et algorithmes de contrôle de force préinstallés |
| Communication | USB, EtherCAT, Ethernet, Modbus, CAN-FD |
| Câblage | Hub USB intégré ; signaux de commande, tactiles et vidéo sur un seul câble de sortie |
| Alimentation | 24–48 V CC ou USB PD 3.1 |
| Poids | À confirmer lors du devis |
| Force au bout des doigts | À confirmer lors du devis |
| Côté de la main | À confirmer lors du devis |
Secteurs
Questions fréquentes
Elle est proposée sur devis : la configuration, la quantité et la livraison sont confirmées pour chaque projet.
Dix-huit, répartis sur cinq doigts : 11 actifs et 7 passifs, dont 5 dans le pouce, entraînés par des moteurs sans noyau (coreless) et un mécanisme à biellettes multiples.
Sur les ongles, les bouts des doigts, la pulpe des doigts et la paume : plus d'un millier d'unités ITPU de troisième génération, avec 15 types de perception tactile.
PaXini annonce 20 kg, avec un mécanisme autobloquant qui maintient la prise stable. Le poids et la force au bout des doigts sont confirmés avec le devis.
En USB, EtherCAT, Ethernet, Modbus ou CAN-FD, avec les signaux de commande, tactiles et vidéo sur un seul câble grâce à un hub USB intégré. Elle fonctionne en 24–48 V CC ou en USB PD 3.1, et un SoC ARM intégré gère la cinématique et le contrôle de force.
La DexH13 possède quatre doigts, 16 degrés de liberté, 1 140 unités tactiles GEN2, une caméra main-œil fixe de 8 MP et une charge utile de 5 kg. La GMH18 ajoute un cinquième doigt, une détection tactile de troisième génération de l'ongle à la paume, des caméras en option et une charge utile de 20 kg.
Consultés récemment
Vous n'avez encore consulté aucun produit.