- Vision, RTK et IMU fusionnés dans un seul module Deux caméras RGB, le positionnement par satellite en RTK réseau et une IMU six axes sont combinés, au lieu que le robot dépende d'une seule source.
- Précision de 1,5 cm à l'horizontale et 2 cm à la verticale Précision de positionnement dans des conditions optimales, avec une précision de cap de 0,1° pour une ligne de base d'antenne de 1 m et un démarrage à froid en moins de 15 secondes.
- Huit constellations et bande L BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS et la bande L sont pris en charge sur plusieurs bandes de fréquences.
- Modem 5G et 4G intégré Un modem en version mondiale conforme à la 3GPP Release 17 atteint jusqu'à 223 Mbit/s en descendant et 123 Mbit/s en montant en 5G NR SA, et 195 Mbit/s en descendant et 75 Mbit/s en montant en 4G LTE.
- Calcul RK3588 avec NPU de 6 TOPS Un Rockchip RK3588 gravé en 8 nm, avec GPU Mali-G610, 8 Go de LPDDR4X et 32 Go d'eMMC, fonctionne sous Ubuntu 20.04 avec ROS 1 Noetic sur le X30 et ROS 2 Foxy sur le M20.
- IP67 dans un boîtier de 203 mm Le boîtier de 203 × 110 × 93 mm est étanche à la poussière et à l'eau selon l'indice IP67 et fonctionne de −20 °C à +55 °C.
- Un seul connecteur aviation pour les données et l'alimentation Une fiche aviation mâle 12 broches transporte 8 broches d'Ethernet Gigabit et 4 broches d'alimentation DC 12–24 V, sans recours au PoE.

Description
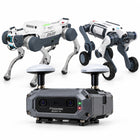
L'AD4GT-10 est un module de positionnement pour les Deep Robotics X30 et M20 qui fusionne trois sources au lieu de dépendre d'une seule : la vision stéréo de deux caméras RGB en 1024 × 768, le positionnement par satellite en RTK réseau sur BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS et la bande L, et une IMU six axes. Dans des conditions optimales, la précision atteint 1,5 cm à l'horizontale et 2 cm à la verticale, avec un cap précis à 0,1° par mètre de ligne de base d'antenne et un démarrage à froid en moins de 15 secondes.
Deux antennes GNSS sont nécessaires et elles doivent être espacées de plus de 35 cm — l'une au-dessus du module, l'autre à l'arrière du robot —, car c'est cette ligne de base qui fournit le cap en plus de la position. Les corrections RTK arrivent par le réseau cellulaire au format RTCM ; une solution PPP-AR utilisant des corrections issues de satellites géostationnaires est possible en personnalisation logicielle pour les sites sans couverture cellulaire.
C'est aussi la radio du robot. Un modem 5G NR SA et 4G LTE en version mondiale, conforme à la 3GPP Release 17, couvre une longue liste de bandes et atteint en 5G jusqu'à 223 Mbit/s en descendant et 123 Mbit/s en montant, avec un emplacement Nano SIM et deux connecteurs d'antenne SMA réservés. Derrière se trouve un véritable module de calcul : un Rockchip RK3588 gravé en 8 nm, un GPU Mali-G610, un NPU équivalent à 6 TOPS en INT8, 8 Go de LPDDR4X et 32 Go d'eMMC, sous Ubuntu 20.04 — ROS 1 Noetic pour le X30, ROS 2 Foxy pour le M20.
Le boîtier mesure 203 × 110 × 93 mm à ±0,2 mm près, est classé IP67 et fonctionne de −20 °C à +55 °C ; une fiche aviation 12 broches transporte l'Ethernet Gigabit et l'alimentation sur un seul connecteur (sans PoE). Le poids et le courant de crête sont confirmés avec la commande. Les fréquences du CPU et du GPU sont également confirmées dans le devis.
Principales capacités
- Vision, RTK et IMU fusionnés dans un seul module : Deux caméras RGB, le positionnement par satellite en RTK réseau et une IMU six axes sont combinés, au lieu que le robot dépende d'une seule source.
- Précision de 1,5 cm à l'horizontale et 2 cm à la verticale : Précision de positionnement dans des conditions optimales, avec une précision de cap de 0,1° pour une ligne de base d'antenne de 1 m et un démarrage à froid en moins de 15 secondes.
- Huit constellations et bande L : BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS et la bande L sont pris en charge sur plusieurs bandes de fréquences.
- Modem 5G et 4G intégré : Un modem en version mondiale conforme à la 3GPP Release 17 atteint jusqu'à 223 Mbit/s en descendant et 123 Mbit/s en montant en 5G NR SA, et 195 Mbit/s en descendant et 75 Mbit/s en montant en 4G LTE.
- Calcul RK3588 avec NPU de 6 TOPS : Un Rockchip RK3588 gravé en 8 nm, avec GPU Mali-G610, 8 Go de LPDDR4X et 32 Go d'eMMC, fonctionne sous Ubuntu 20.04 avec ROS 1 Noetic sur le X30 et ROS 2 Foxy sur le M20.
- IP67 dans un boîtier de 203 mm : Le boîtier de 203 × 110 × 93 mm est étanche à la poussière et à l'eau selon l'indice IP67 et fonctionne de −20 °C à +55 °C.
- Un seul connecteur aviation pour les données et l'alimentation : Une fiche aviation mâle 12 broches transporte 8 broches d'Ethernet Gigabit et 4 broches d'alimentation DC 12–24 V, sans recours au PoE.
Acheter via Robotix Market
Cet appareil est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur votre site.
Fonctionnalités
Spécifications
| Marque | Fibocom |
|---|---|
| Modèle | AD4GT-10 |
| Type de produit | Module de positionnement par fusion multimodale (vision, RTK et IMU) avec communication cellulaire et calcul embarqué |
| Plateformes compatibles | Deep Robotics X30 et M20 |
| SoC principal | Rockchip RK3588, gravure 8 nm |
| Processeur | 8 cœurs (4 performance + 4 efficacité) ; fréquences à confirmer dans le devis |
| GPU | Mali-G610 ; fréquence à confirmer dans le devis |
| NPU | Équivalent à 6 TOPS (INT8) |
| Système d'exploitation | Ubuntu 20.04 |
| Framework robotique | ROS 1 Noetic pour le X30 ; ROS 2 Foxy pour le M20 |
| Mémoire vive | 8 Go LPDDR4X |
| Stockage | Flash eMMC de 32 Go |
| Alimentation | DC 12–24 V, 2 A ; courant de crête à confirmer dans le devis |
| Connecteur d'alimentation | Fiche aviation mâle 12 broches (8 broches Ethernet Gigabit + 4 broches d'alimentation, sans PoE) |
| Connecteurs d'antenne | 1× SMA femelle pour le GNSS ; 2× SMA femelle pour le cellulaire (réservés) |
| SIM | Nano SIM enfichable ; version à souder (CMS) en option |
| USB | USB Type-C, USB 2.0 |
| Refroidissement | Ventilateur centrifuge PWM |
| Cellulaire | 5G NR SA et 4G LTE, version mondiale, 3GPP Release 17 |
| Bandes 5G NR SA | n1/2/3/5/7/8/12/13/14/18/20/25/26/28/30/38/40/41/48/66/70/71/77/78 |
| Bandes 4G LTE | B1/2/3/4/5/7/8/12/13/14/17/18/19/20/25/26/28/30/34/38/39/40/41/42/43/48/66/71 |
| Débit crête | 5G NR SA 223 Mbit/s en descendant / 123 Mbit/s en montant ; 4G LTE 195 Mbit/s en descendant / 75 Mbit/s en montant |
| Puissance d'émission maximale | 5G NR classe 3 (23 dBm ±2 dB) ; LTE HPUE classe 2 (26 dBm ±2 dB) |
| Antennes cellulaires | Deux — un jeu principal TRX et un jeu de diversité RX |
| Type de GNSS | RTK réseau (RTCM) |
| Source de corrections | Réseau cellulaire public 4G/5G ; PPP-AR par satellites géostationnaires possible en personnalisation logicielle |
| Constellations GNSS | BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS et bande L |
| Antennes GNSS | Deux, espacées de plus de 35 cm (l'une au-dessus du module, l'autre à l'arrière du robot) |
| Précision de positionnement | 1,5 cm à l'horizontale et 2 cm à la verticale dans des conditions optimales |
| Précision de cap | 0,1° pour une ligne de base de 1 m |
| Démarrage à froid | Moins de 15 secondes |
| Caméras | 2× RGB, 1024 × 768 |
| Champ de vision des caméras | H 101° × V 73° ±3° en 1024 × 768 |
| Plage de profondeur | 0,20–2 m (2 %) |
| IMU | 6 axes (gyroscope 3 axes, accéléromètre 3 axes) |
| Voyants d'état | Deux voyants bicolores rouge/vert |
| Fonctions système | Horloge système RTC, chien de garde matériel, protection eFuse |
| Dimensions | 203,0 × 110,0 × 93,0 mm (±0,2 mm) |
| Indice de protection | IP67 |
| Protection ESD | IEC 61000-4-2 classe 3 (contact 6 kV / air 8 kV) |
| Température de fonctionnement | −20 °C à +55 °C |
| Température de stockage | −30 °C à +85 °C |
| Humidité de fonctionnement | 0–90 % |
| Poids | À confirmer dans le devis |
Secteurs
Questions fréquentes
Trois sources sont combinées au lieu de se fier à une seule : deux caméras RGB pour la vision, le RTK réseau sur huit constellations de satellites et une IMU six axes. Dans des conditions optimales, la précision atteint 1,5 cm à l'horizontale et 2 cm à la verticale.
Une seule antenne donne la position ; deux donnent le cap. Elles doivent être espacées de plus de 35 cm, l'une au-dessus du module et l'autre à l'arrière du robot, et c'est cette ligne de base qui produit la précision de cap de 0,1° par mètre.
Les corrections RTK arrivent normalement par le réseau 4G ou 5G. Pour les sites sans couverture, le module peut être personnalisé par logiciel afin de recevoir à la place des corrections PPP-AR de satellites géostationnaires — signalez-le lors de votre commande.
Un Rockchip RK3588 gravé en 8 nm avec GPU Mali-G610 et un NPU équivalent à 6 TOPS en INT8, 8 Go de LPDDR4X et 32 Go d'eMMC, sous Ubuntu 20.04 — ROS 1 Noetic sur le X30 et ROS 2 Foxy sur le M20.
Le poids et le courant de crête vous sont confirmés par écrit avant votre commande. L'alimentation et les données partagent une seule fiche aviation mâle 12 broches qui transporte l'Ethernet Gigabit et le DC 12–24 V, sans PoE.
Le module de positionnement par fusion Fibocom AD4GT-10 pour X30 et M20 est proposé à SAR 19,900 sur votre marché.
Module de positionnement par fusion Fibocom AD4GT-10 pour X30 et M20
- Prix régulier
- SAR 19,900.00
- prix de vente
- SAR
Consultés récemment
Vous n'avez encore consulté aucun produit.