- Cinq doigts, proportions humaines Un pouce opposable et des doigts de taille humaine permettent à la main de tenir des outils et des poignées conçus pour les personnes.
- Six moteurs, onze articulations Des phalanges couplées transforment six moteurs en onze articulations mobiles pour des prises en pince, tridigitales, latérales et de force.
- Commande intégrée à la main Grâce aux drivers intégrés et à la régulation PID, la main n'a besoin au poignet que d'une alimentation et d'un câble de données.
- Trois modes de connexion Les interfaces UART, RS485 et CAN avec les protocoles Modbus-RTU et CAN conviennent aux contrôleurs de robots, aux cartes embarquées et aux PC.
- Logiciels pour la recherche La prise en charge de ROS et ROS2, les SDK C/C++ et Python et l'outil OHandSetting couvrent les tests et l'intégration.
- Prête pour la téléopération Les programmes d'exemple d'OYMotion pilotent la main par reconnaissance gestuelle à la caméra, par un brassard gForce à signaux musculaires ou par un gant de données.

Description
Une pince parallèle convient aux cartons et aux pièces, mais de nombreuses tâches ont été pensées pour des mains humaines : tourner un bouton, tenir un outil, tendre un objet à une personne. Les mains robotisées dextres Dobot 6-DoF sont des mains à cinq doigts de taille humaine, fabriquées par OYMotion, un concepteur de mains bioniques basé à Shanghai, et fournies par Dobot sous la référence 1200000373 pour sa gamme d'IA incarnée. Elles appartiennent à la famille ROHand d'OYMotion. Six moteurs entraînent onze articulations via des phalanges couplées ; chaque doigt se referme selon une courbure naturelle et le pouce dispose de sa propre rotation, de sorte qu'une main réalise des prises en pince, tridigitales, latérales et de force.
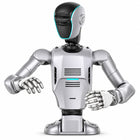
La photo montre deux de ces mains montées sur un haut du corps Dobot Atom. Le produit comprend uniquement les mains ; le robot n'est pas inclus. Les humanoïdes Dobot Atom utilisent des mains dextres à 6 degrés de liberté, deux sur l'Atom Max et en option à la place des pinces sur l'Atom Trainer ; la bride de poignet et le câblage adaptés à votre version d'Atom sont confirmés dans le devis.
Les drivers des moteurs et la régulation PID sont intégrés à la main, sans boîtier de commande séparé : la main se monte au poignet d'un robot avec une alimentation et un seul câble de données. Elle se connecte en UART, RS485 ou CAN avec les protocoles SerialCtrl, Modbus-RTU ou CAN d'OYMotion, et OYMotion fournit la prise en charge de ROS et ROS2, des SDK C/C++ et Python ainsi que l'outil OHandSetting pour Windows et Ubuntu. OYMotion fabrique plusieurs versions ROHand qui diffèrent par la force, le poids, la détection et les interfaces ; la version, le côté de la main (gauche ou droite) et le fait que la référence couvre une main ou une paire sont donc confirmés dans le devis.
Principales capacités
- Cinq doigts, proportions humaines : Un pouce opposable et des doigts de taille humaine permettent à la main de tenir des outils et des poignées conçus pour les personnes.
- Six moteurs, onze articulations : Des phalanges couplées transforment six moteurs en onze articulations mobiles pour des prises en pince, tridigitales, latérales et de force.
- Commande intégrée à la main : Grâce aux drivers intégrés et à la régulation PID, la main n'a besoin au poignet que d'une alimentation et d'un câble de données.
- Trois modes de connexion : Les interfaces UART, RS485 et CAN avec les protocoles Modbus-RTU et CAN conviennent aux contrôleurs de robots, aux cartes embarquées et aux PC.
- Logiciels pour la recherche : La prise en charge de ROS et ROS2, les SDK C/C++ et Python et l'outil OHandSetting couvrent les tests et l'intégration.
- Prête pour la téléopération : Les programmes d'exemple d'OYMotion pilotent la main par reconnaissance gestuelle à la caméra, par un brassard gForce à signaux musculaires ou par un gant de données.
Acheter via Robotix Market
Cet appareil est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement et la configuration sont convenus avant l'expédition, et le prix du produit ne comprend pas l'installation sur votre site.
Fonctionnalités
Spécifications
| Marque | Dobot |
|---|---|
| Fabricant | OYMotion (famille ROHand) |
| Référence Dobot | 1200000373 |
| Type | Main dextre anthropomorphe à cinq doigts |
| Articulations mobiles | 11 |
| Degrés de liberté actifs | 6, avec 6 moteurs et drivers intégrés |
| Commande des moteurs | Régulation PID intégrée à la main |
| Interfaces physiques | UART, RS485 ou CAN |
| Protocoles | OYMotion SerialCtrl, Modbus-RTU, CAN |
| Logiciel | Prise en charge de ROS/ROS2, SDK C/C++ et Python, outil OHandSetting pour Windows et Ubuntu |
| Force de préhension | À confirmer dans le devis |
| Poids | À confirmer dans le devis |
| Détection tactile | À confirmer dans le devis |
| Côté de la main et quantité | À confirmer dans le devis |
| Robot inclus | Non (la photo montre les mains montées sur un haut du corps Dobot Atom) |
| Garantie | 12 mois |
Secteurs
Questions fréquentes
Non. La photo montre deux mains montées sur un haut du corps Dobot Atom. Le produit comprend uniquement les mains.
Le côté de la main (gauche ou droite) et la quantité fournie sous la référence 1200000373 sont confirmés dans le devis.
OYMotion, dans sa famille ROHand. Dobot la fournit pour sa gamme d'IA incarnée et d'humanoïdes.
Les humanoïdes Dobot Atom utilisent des mains dextres à 6 degrés de liberté. La bride de poignet et le câblage adaptés à votre version d'Atom sont vérifiés sur votre appareil avant la commande.
Elle se connecte en UART, RS485 ou CAN avec les protocoles Modbus-RTU ou CAN, avec prise en charge de ROS/ROS2 et des SDK C/C++ et Python.
Les mains robotisées dextres Dobot 6-DoF d'OYMotion sont proposées à SAR 25,500 sur votre marché. Pour une commande en volume ou un projet, contactez-nous afin d'obtenir un devis professionnel.
Consultés récemment
Vous n'avez encore consulté aucun produit.