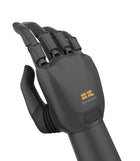
- Charge utile de 30 kg pour la main entière Chaque doigt tient jusqu'à 8 kg et la main entière jusqu'à 30 kg, avec une prise à cinq doigts de 50 N.
- 10 degrés de liberté avec six moteurs Six micromoteurs de précision assurent la flexion et l'abduction du pouce ainsi que la flexion de chaque doigt, et chaque doigt ajoute une articulation passive.
- Trois versions La Basic fonctionne en RS-485 et CAN sous 9,5–28 V, la Touch ajoute des capteurs tactiles au bout des doigts, et l'Advanced fonctionne en RS-485, CAN FD et EtherCAT sous 12–78 V.
- Détection au bout des doigts sur la Touch Ses capteurs mesurent la pression normale, la force de cisaillement, la direction de la force et la proximité jusqu'à 1 cm, de 0,1 N jusqu'à 25 N (valeur configurable), à 50 Hz ou plus.
- 300 000 cycles par doigt BrainCo annonce une durée de vie des doigts de 300 000 cycles d'ouverture-fermeture, sur une structure en alliage d'aluminium aéronautique et en plastique de qualité alimentaire.
- SDK, modèles ROS et MuJoCo Le SDK Python et C/C++ de BrainCo, un outil de bureau pour Windows et Ubuntu, un modèle URDF pour ROS et un modèle MuJoCo accompagnent le développement et la simulation.

Description
La BrainCo Revo 1 est la main robotique dextre bionique de première génération de BrainCo, une main à cinq doigts pour le côté gauche ou droit, issue des travaux de l'entreprise sur les prothèses de main. Six micromoteurs de précision lui donnent 10 degrés de liberté ; elle pèse 545 g et mesure 183 mm de la base de la paume au bout du majeur et 86 mm de largeur de paume.
Son point fort, c'est la charge : 50 N sur les cinq doigts, jusqu'à 8 kg sur un seul doigt et 30 kg pour la main entière, avec une ouverture de 113 mm entre le pouce et l'index et une précision de commande de 0,1 mm. Trois niveaux de force de préhension, la commande en position et en vitesse et un mode turbo qui reprend la prise après un blocage l'aident à tenir des objets mous ou instables, et BrainCo annonce pour les doigts une durée de vie de 300 000 cycles d'ouverture-fermeture. C'est donc une main robuste pour les laboratoires de recherche, les robots pédagogiques et les projets d'interface homme-machine qui privilégient la charge utile plutôt que la masse la plus faible.
BrainCo fabrique la Revo 1 en trois versions. La Basic se connecte en RS-485 avec le protocole ouvert Modbus-RTU ou en CAN, sous 9,5–28 V, avec une force de pince de 30 N par doigt. La Touch ajoute dans chaque bout de doigt un capteur qui mesure la pression normale, la force de cisaillement, la direction de la force et la proximité jusqu'à 1 cm, de 0,1 N jusqu'à 25 N (valeur configurable) avec une précision de 5 % de la pleine échelle. L'Advanced fonctionne en RS-485, CAN FD et EtherCAT sous 12–78 V. La version, le côté de la main et l'interface sont confirmés avec le devis.
Les plus récentes Revo 2 Basic et Revo 2 Touch réunissent 11 degrés de liberté dans 383 g et portent 20 kg ; la Revo 1 est plus lourde et porte davantage. Le SDK Python et C/C++ de BrainCo, un outil de bureau pour Windows et Ubuntu, un modèle URDF pour ROS et un modèle MuJoCo facilitent l'intégration et la simulation. Comparez les deux générations avec nos autres mains robotiques dextres.
Capacités clés
- Charge utile de 30 kg pour la main entière : Chaque doigt tient jusqu'à 8 kg et la main entière jusqu'à 30 kg, avec une prise à cinq doigts de 50 N.
- 10 degrés de liberté avec six moteurs : Six micromoteurs de précision assurent la flexion et l'abduction du pouce ainsi que la flexion de chaque doigt, et chaque doigt ajoute une articulation passive.
- Trois versions : La Basic fonctionne en RS-485 et CAN sous 9,5–28 V, la Touch ajoute des capteurs tactiles au bout des doigts, et l'Advanced fonctionne en RS-485, CAN FD et EtherCAT sous 12–78 V.
- Détection au bout des doigts sur la Touch : Ses capteurs mesurent la pression normale, la force de cisaillement, la direction de la force et la proximité jusqu'à 1 cm, de 0,1 N jusqu'à 25 N (valeur configurable), à 50 Hz ou plus.
- 300 000 cycles par doigt : BrainCo annonce une durée de vie des doigts de 300 000 cycles d'ouverture-fermeture, sur une structure en alliage d'aluminium aéronautique et en plastique de qualité alimentaire.
- SDK, modèles ROS et MuJoCo : Le SDK Python et C/C++ de BrainCo, un outil de bureau pour Windows et Ubuntu, un modèle URDF pour ROS et un modèle MuJoCo accompagnent le développement et la simulation.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé pour chaque projet plutôt qu'affiché.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Vidéos officielles du produit
Fonctionnalités
Spécifications
| Marque | BrainCo |
|---|---|
| Modèle | Revo 1 |
| Versions | Basic (MRL1/MRR1), Touch (MTL1/MTR1), Advanced (MEL2/MER2) |
| Côté de la main | Gauche ou droite, confirmé avec le devis |
| Doigts | 5 |
| Degrés de liberté | 10 (6 actifs, 4 passifs) |
| Actionneurs | 6 micromoteurs de précision |
| Amplitude de mouvement | Flexion du pouce 0–55°, abduction/adduction du pouce 0–90°, chaque doigt 0–70° |
| Poids | 545 g |
| Longueur de la main (de la base de la paume au bout du majeur) | 183 mm |
| Largeur maximale de la paume | 86 mm |
| Longueur du pouce (de l'extrémité à la base de la paume) | 100 mm |
| Poignet | 48 mm de diamètre, 24 mm de hauteur |
| Ouverture maximale (de l'index au pouce) | 113 mm |
| Force de préhension à cinq doigts | 50 N |
| Force de pince d'un doigt | 30 N (Basic et Touch), 20 N (Advanced) |
| Charge utile par doigt | 8 kg |
| Charge utile de la main entière | 30 kg |
| Précision de commande | 0,1 mm |
| Temps d'ouverture/fermeture des doigts | 0,85 s (Basic et Touch), 0,95 s (Advanced) |
| Durée de vie des doigts | 300 000 cycles d'ouverture-fermeture |
| Capteurs | Capteurs de position et de courant |
| Détection tactile (Touch) | Capteurs au bout des doigts pour la pression normale, la force de cisaillement, la direction de la force et la proximité |
| Plage tactile (Touch) | 0–25 N (configurable), force minimale 0,1 N, précision de 5 % de la pleine échelle, seuil de surcharge ≥ 50 N |
| Portée de détection de proximité (Touch) | 0–1 cm |
| Fréquence de communication tactile (Touch) | ≥ 50 Hz |
| Interfaces de communication | RS-485 (Modbus-RTU) et CAN sur les versions Basic et Touch ; RS-485, CAN FD et EtherCAT sur la version Advanced |
| Tension d'alimentation | 9,5–28 V (Basic et Touch), 12–78 V (Advanced) |
| Courant maximal | 3 A (Basic et Touch), 5 A sous 24 V (Advanced) |
| Commande | Commande en position et en vitesse, trois niveaux de force de préhension, mode turbo de reprise en main |
| Protection | Protection contre le blocage, les secousses et les chutes |
| ID d'appareil par défaut | 1, réglable de 1 à 254 |
| SDK et outils | SDK Python et C/C++ ; outil de bureau pour Windows et Ubuntu |
| Modèles de simulation | ROS URDF et MuJoCo |
| Matériaux | Alliage d'aluminium aéronautique et plastique de qualité alimentaire |
| Température de fonctionnement | −10 à 40 °C |
| Montage sur le robot | À confirmer lors du devis |
Secteurs
Questions fréquentes
Elle est proposée sur devis : la version, le côté de la main, la quantité et la livraison sont confirmés pour chaque projet.
Dix, avec six moteurs. Le pouce dispose d'une flexion (0–55°) et d'une abduction/adduction (0–90°) motorisées ; chacun des quatre autres doigts possède une articulation de flexion motorisée (0–70°) et une articulation passive.
La Basic utilise RS-485 et CAN sous 9,5–28 V. La Touch est une Basic dotée de capteurs tactiles au bout des doigts. L'Advanced ajoute CAN FD et EtherCAT, fonctionne sous 12–78 V et pince avec 20 N par doigt au lieu de 30 N.
Jusqu'à 30 kg pour la main entière et 8 kg sur un seul doigt, avec une prise à cinq doigts de 50 N. La main pèse 545 g.
La Revo 2 est la remplaçante plus légère : 383 g avec 11 degrés de liberté et une charge utile de 20 kg, contre 545 g, 10 degrés de liberté et 30 kg pour la Revo 1.
RS-485 avec Modbus-RTU et CAN sur les versions Basic et Touch, RS-485, CAN FD et EtherCAT sur l'Advanced, toutes avec le SDK Python et C/C++ de BrainCo. BrainCo fabrique des mains gauches et droites ; le côté est confirmé avec le devis.
Consultés récemment
Vous n'avez encore consulté aucun produit.