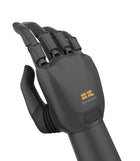
- 30 kg de carga en toda la mano Cada dedo sostiene hasta 8 kg y la mano completa hasta 30 kg, con un agarre de cinco dedos de 50 N.
- 10 grados de libertad con seis motores Seis micromotores de precisión accionan la flexión y la abducción del pulgar y la flexión de cada dedo, y cada dedo añade una articulación pasiva.
- Tres versiones La Basic funciona con RS-485 y CAN a 9,5–28 V, la Touch añade sensores táctiles en las puntas de los dedos y la Advanced funciona con RS-485, CAN FD y EtherCAT a 12–78 V.
- Detección en las puntas de los dedos en la Touch Sus sensores miden la presión normal, la fuerza de cizallamiento, la dirección de la fuerza y la proximidad hasta 1 cm, desde 0,1 N hasta 25 N configurables, a 50 Hz o más.
- Clasificada para 300 000 ciclos de los dedos BrainCo clasifica la vida útil de los dedos en 300 000 ciclos de apertura y cierre, sobre una estructura de aleación de aluminio de grado aeronáutico y plástico de grado alimentario.
- SDK y modelos para ROS y MuJoCo El SDK de BrainCo para Python y C/C++, una herramienta de escritorio para Windows y Ubuntu, un modelo URDF para ROS y un modelo MuJoCo facilitan el desarrollo y la simulación.

Descripción
La BrainCo Revo 1 es la mano robótica diestra biónica de primera generación de BrainCo, una mano de cinco dedos para el lado izquierdo o derecho que nació del trabajo de la empresa en manos protésicas. Seis micromotores de precisión le dan 10 grados de libertad, y pesa 545 g, con 183 mm desde la base de la palma hasta la punta del dedo corazón y 86 mm de anchura de palma.
Su punto fuerte es la carga: 50 N con los cinco dedos, hasta 8 kg en un solo dedo y 30 kg en toda la mano, con una apertura de 113 mm entre el pulgar y el índice y una precisión de control de 0,1 mm. Tres niveles de fuerza de agarre, el control de posición y velocidad y un modo turbo que vuelve a agarrar tras un bloqueo la ayudan a sujetar objetos blandos o que se desplazan, y BrainCo clasifica los dedos para 300 000 ciclos de apertura y cierre. Esto la convierte en una mano robusta para laboratorios de investigación, robots educativos y proyectos de interfaces persona-máquina que valoran la carga por encima de la menor masa.
BrainCo fabrica la Revo 1 en tres versiones. La Basic se conecta por RS-485 con el protocolo abierto Modbus-RTU o por CAN, a 9,5–28 V, con una pinza de 30 N por dedo. La Touch añade en cada punta de dedo un sensor que mide la presión normal, la fuerza de cizallamiento, la dirección de la fuerza y la proximidad hasta 1 cm, desde 0,1 N hasta 25 N configurables con una precisión del 5 % del fondo de escala. La Advanced funciona con RS-485, CAN FD y EtherCAT a 12–78 V. La versión, el lado de la mano y la interfaz se confirman con el presupuesto.
Las más recientes Revo 2 Basic y Revo 2 Touch reúnen 11 grados de libertad en 383 g y cargan 20 kg; la Revo 1 es más pesada y carga más. El SDK de BrainCo para Python y C/C++, una herramienta de escritorio para Windows y Ubuntu, un modelo URDF para ROS y un modelo MuJoCo facilitan la integración y la simulación. Compare ambas generaciones con el resto de nuestras manos robóticas diestras.
Capacidades clave
- 30 kg de carga en toda la mano: Cada dedo sostiene hasta 8 kg y la mano completa hasta 30 kg, con un agarre de cinco dedos de 50 N.
- 10 grados de libertad con seis motores: Seis micromotores de precisión accionan la flexión y la abducción del pulgar y la flexión de cada dedo, y cada dedo añade una articulación pasiva.
- Tres versiones: La Basic funciona con RS-485 y CAN a 9,5–28 V, la Touch añade sensores táctiles en las puntas de los dedos y la Advanced funciona con RS-485, CAN FD y EtherCAT a 12–78 V.
- Detección en las puntas de los dedos en la Touch: Sus sensores miden la presión normal, la fuerza de cizallamiento, la dirección de la fuerza y la proximidad hasta 1 cm, desde 0,1 N hasta 25 N configurables, a 50 Hz o más.
- Clasificada para 300 000 ciclos de los dedos: BrainCo clasifica la vida útil de los dedos en 300 000 ciclos de apertura y cierre, sobre una estructura de aleación de aluminio de grado aeronáutico y plástico de grado alimentario.
- SDK y modelos para ROS y MuJoCo: El SDK de BrainCo para Python y C/C++, una herramienta de escritorio para Windows y Ubuntu, un modelo URDF para ROS y un modelo MuJoCo facilitan el desarrollo y la simulación.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma para cada proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Vídeos oficiales del producto
Características
Especificaciones
| Marca | BrainCo |
|---|---|
| Modelo | Revo 1 |
| Versiones | Basic (MRL1/MRR1), Touch (MTL1/MTR1), Advanced (MEL2/MER2) |
| Lado de la mano | Izquierda o derecha, confirmado con el presupuesto |
| Dedos | 5 |
| Grados de libertad | 10 (6 activos, 4 pasivos) |
| Actuadores | 6 micromotores de precisión |
| Rango de movimiento | Flexión del pulgar 0–55°, abducción/aducción del pulgar 0–90°, cada dedo 0–70° |
| Peso | 545 g |
| Longitud de la mano (de la base de la palma a la punta del dedo corazón) | 183 mm |
| Anchura máxima de la palma | 86 mm |
| Longitud del pulgar (de la punta a la base de la palma) | 100 mm |
| Muñeca | 48 mm de diámetro, 24 mm de altura |
| Apertura máxima (del índice al pulgar) | 113 mm |
| Fuerza de agarre de cinco dedos | 50 N |
| Fuerza de pinza de un dedo | 30 N (Basic y Touch), 20 N (Advanced) |
| Carga por dedo | 8 kg |
| Carga de toda la mano | 30 kg |
| Precisión de control | 0,1 mm |
| Tiempo de apertura/cierre de los dedos | 0,85 s (Basic y Touch), 0,95 s (Advanced) |
| Vida útil de los dedos | 300 000 ciclos de apertura y cierre |
| Sensores | Sensores de posición y de corriente |
| Detección táctil (Touch) | Sensores en las puntas de los dedos para presión normal, fuerza de cizallamiento, dirección de la fuerza y proximidad |
| Rango táctil (Touch) | 0–25 N (configurable), fuerza mínima de 0,1 N, precisión del 5 % del fondo de escala, umbral de sobrecarga ≥ 50 N |
| Rango de proximidad (Touch) | 0–1 cm |
| Frecuencia de comunicación táctil (Touch) | ≥ 50 Hz |
| Interfaces de comunicación | RS-485 (Modbus-RTU) y CAN en la Basic y la Touch; RS-485, CAN FD y EtherCAT en la Advanced |
| Tensión de alimentación | 9,5–28 V (Basic y Touch), 12–78 V (Advanced) |
| Corriente máxima | 3 A (Basic y Touch), 5 A a 24 V (Advanced) |
| Control | Control de posición y velocidad, tres niveles de fuerza de agarre, modo turbo de reagarre |
| Protección | Protección contra bloqueo, protección contra sacudidas y caídas |
| ID de dispositivo predeterminado | 1, ajustable de 1–254 |
| SDK y herramientas | SDK para Python y C/C++; herramienta de escritorio para Windows y Ubuntu |
| Modelos de simulación | URDF para ROS y MuJoCo |
| Materiales | Aleación de aluminio de grado aeronáutico y plástico de grado alimentario |
| Temperatura de funcionamiento | De −10 a 40 °C |
| Montaje en el robot | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
Se ofrece bajo presupuesto: la versión, el lado de la mano, la cantidad y la entrega se confirman para cada proyecto.
Diez, con seis motores. El pulgar tiene flexión accionada (0–55°) y abducción/aducción (0–90°); cada uno de los otros cuatro dedos tiene una articulación de flexión accionada (0–70°) y una articulación pasiva.
La Basic utiliza RS-485 y CAN a 9,5–28 V. La Touch es la Basic con sensores táctiles en las puntas de los dedos. La Advanced añade CAN FD y EtherCAT, funciona a 12–78 V y hace pinza con 20 N por dedo en lugar de 30 N.
Hasta 30 kg con toda la mano y 8 kg con un solo dedo, con un agarre de cinco dedos de 50 N. La mano pesa 545 g.
La Revo 2 es la sucesora más ligera: 383 g con 11 grados de libertad y 20 kg de carga, frente a 545 g, 10 grados de libertad y 30 kg de la Revo 1.
RS-485 con Modbus-RTU y CAN en la Basic y la Touch, y RS-485, CAN FD y EtherCAT en la Advanced, todas con el SDK de BrainCo para Python y C/C++. BrainCo fabrica manos izquierdas y derechas; el lado se confirma con el presupuesto.
Vistos recientemente
Aún no has visto ningún producto.