- Fünf Finger, menschliche Proportionen Ein opponierbarer Daumen und Finger in menschlicher Größe lassen die Hand Werkzeuge und Griffe halten, die für Menschen gemacht sind.
- Sechs Motoren, elf Gelenke Gekoppelte Fingerglieder machen aus sechs Motoren elf bewegliche Gelenke für Pinzetten-, Dreifinger-, Seiten- und Kraftgriffe.
- Steuerung in der Hand Dank integrierter Treiber und PID-Regelung braucht die Hand am Handgelenk nur Strom und ein Datenkabel.
- Drei Anschlussarten UART-, RS485- und CAN-Schnittstellen mit Modbus-RTU- und CAN-Protokollen passen zu Robotersteuerungen, Embedded-Boards und PCs.
- Forschungssoftware ROS- und ROS2-Unterstützung, SDKs für C/C++ und Python sowie das Tool OHandSetting decken Tests und Integration ab.
- Bereit für Teleoperation Die Beispielprogramme von OYMotion steuern die Hand über Gestenerkennung per Kamera, ein gForce-Armband für Muskelsignale oder einen Datenhandschuh.

Beschreibung
Ein Parallelgreifer eignet sich für Kartons und Teile, doch viele Aufgaben sind für menschliche Hände gemacht: einen Drehknopf drehen, ein Werkzeug halten, einem Menschen einen Gegenstand reichen. Die geschickten Roboterhände Dobot 6-DoF sind fünffingrige Hände in menschlicher Größe, hergestellt von OYMotion, einem Entwickler bionischer Hände aus Shanghai, und von Dobot unter der Teilenummer 1200000373 für seine Embodied-AI-Reihe geliefert. Sie gehören zur ROHand-Familie von OYMotion. Sechs Motoren treiben über gekoppelte Fingerglieder elf Gelenke an, jeder Finger schließt sich in einer natürlichen Krümmung und der Daumen hat eine eigene Drehachse, sodass eine Hand Pinzetten-, Dreifinger-, Seiten- und Kraftgriffe ausführt.
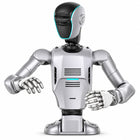
Das Foto zeigt zwei dieser Hände an einem Dobot Atom Oberkörper. Das Produkt umfasst nur die Hände; der Roboter ist nicht enthalten. Die humanoiden Dobot Atom Roboter verwenden geschickte Hände mit 6 Freiheitsgraden, zwei davon am Atom Max und als Option anstelle von Greifern am Atom Trainer; Handgelenkflansch und Verkabelung für Ihre Atom-Version werden mit dem Angebot bestätigt.
Motortreiber und PID-Regelung sitzen in der Hand, es gibt also keinen separaten Steuerkasten: Die Hand wird mit Stromversorgung und einem Datenkabel am Handgelenk eines Roboters montiert. Sie wird über UART, RS485 oder CAN mit den Protokollen SerialCtrl, Modbus-RTU oder CAN von OYMotion angebunden, und OYMotion bietet ROS- und ROS2-Unterstützung, SDKs für C/C++ und Python sowie das Tool OHandSetting für Windows und Ubuntu. OYMotion baut mehrere ROHand-Versionen, die sich in Kraft, Gewicht, Sensorik und Schnittstellen unterscheiden; daher werden die Version, die Handseite (links oder rechts) und ob die Teilenummer eine Hand oder ein Paar umfasst, mit dem Angebot bestätigt.
Wichtigste Fähigkeiten
- Fünf Finger, menschliche Proportionen: Ein opponierbarer Daumen und Finger in menschlicher Größe lassen die Hand Werkzeuge und Griffe halten, die für Menschen gemacht sind.
- Sechs Motoren, elf Gelenke: Gekoppelte Fingerglieder machen aus sechs Motoren elf bewegliche Gelenke für Pinzetten-, Dreifinger-, Seiten- und Kraftgriffe.
- Steuerung in der Hand: Dank integrierter Treiber und PID-Regelung braucht die Hand am Handgelenk nur Strom und ein Datenkabel.
- Drei Anschlussarten: UART-, RS485- und CAN-Schnittstellen mit Modbus-RTU- und CAN-Protokollen passen zu Robotersteuerungen, Embedded-Boards und PCs.
- Forschungssoftware: ROS- und ROS2-Unterstützung, SDKs für C/C++ und Python sowie das Tool OHandSetting decken Tests und Integration ab.
- Bereit für Teleoperation: Die Beispielprogramme von OYMotion steuern die Hand über Gestenerkennung per Kamera, ein gForce-Armband für Muskelsignale oder einen Datenhandschuh.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang und Konfiguration werden vor dem Versand vereinbart, und die Installation an Ihrem Standort ist im Produktpreis nicht enthalten.
Funktionen
Technische Daten
| Marke | Dobot |
|---|---|
| Hersteller | OYMotion (ROHand-Familie) |
| Dobot-Teilenummer | 1200000373 |
| Typ | Anthropomorphe fünffingrige geschickte Hand |
| Bewegliche Gelenke | 11 |
| Aktive Freiheitsgrade | 6, mit 6 eingebauten Motoren und Treibern |
| Motorsteuerung | Integrierte PID-Regelung in der Hand |
| Physische Schnittstellen | UART, RS485 oder CAN |
| Protokolle | OYMotion SerialCtrl, Modbus-RTU, CAN |
| Software | ROS/ROS2-Unterstützung, SDKs für C/C++ und Python, Tool OHandSetting für Windows und Ubuntu |
| Greifkraft | Wird im Angebot bestätigt |
| Gewicht | Wird im Angebot bestätigt |
| Taktile Sensorik | Wird im Angebot bestätigt |
| Handseite und Menge | Wird im Angebot bestätigt |
| Roboter im Lieferumfang | Nein (das Foto zeigt die Hände an einem Dobot Atom Oberkörper) |
| Garantie | 12 Monate |
Branchen
Häufig gestellte Fragen
Nein. Das Foto zeigt zwei Hände an einem Dobot Atom Oberkörper. Das Produkt umfasst nur die Hände.
Die Handseite (links oder rechts) und die unter der Teilenummer 1200000373 gelieferte Menge werden mit dem Angebot bestätigt.
OYMotion, aus seiner ROHand-Familie. Dobot liefert sie für seine Embodied-AI- und Humanoiden-Reihe.
Die humanoiden Dobot Atom Roboter verwenden geschickte Hände mit 6 Freiheitsgraden. Handgelenkflansch und Verkabelung für Ihre Atom-Version werden vor der Bestellung anhand Ihres Geräts bestätigt.
Sie wird über UART, RS485 oder CAN mit Modbus-RTU- oder CAN-Protokollen angeschlossen, mit ROS/ROS2-Unterstützung und SDKs für C/C++ und Python.
Die geschickten Roboterhände Dobot 6-DoF von OYMotion kosten in Ihrem Markt SAR 25,500. Bei Mengen- oder Projektbestellungen kontaktieren Sie uns bitte für ein Geschäftsangebot.
Dobot 6-DoF geschickte Roboterhände von OYMotion
- Regulärer Preis
- SAR 25,500.00
- Verkaufspreis
- SAR
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.